Megatrend · Robotics & Physical AI
ดวงตาที่ยิงเลเซอร์ — เครื่องที่ทำให้รถและหุ่นยนต์ “เห็นระยะ” ได้ตรงๆ ไม่ต้องเดา
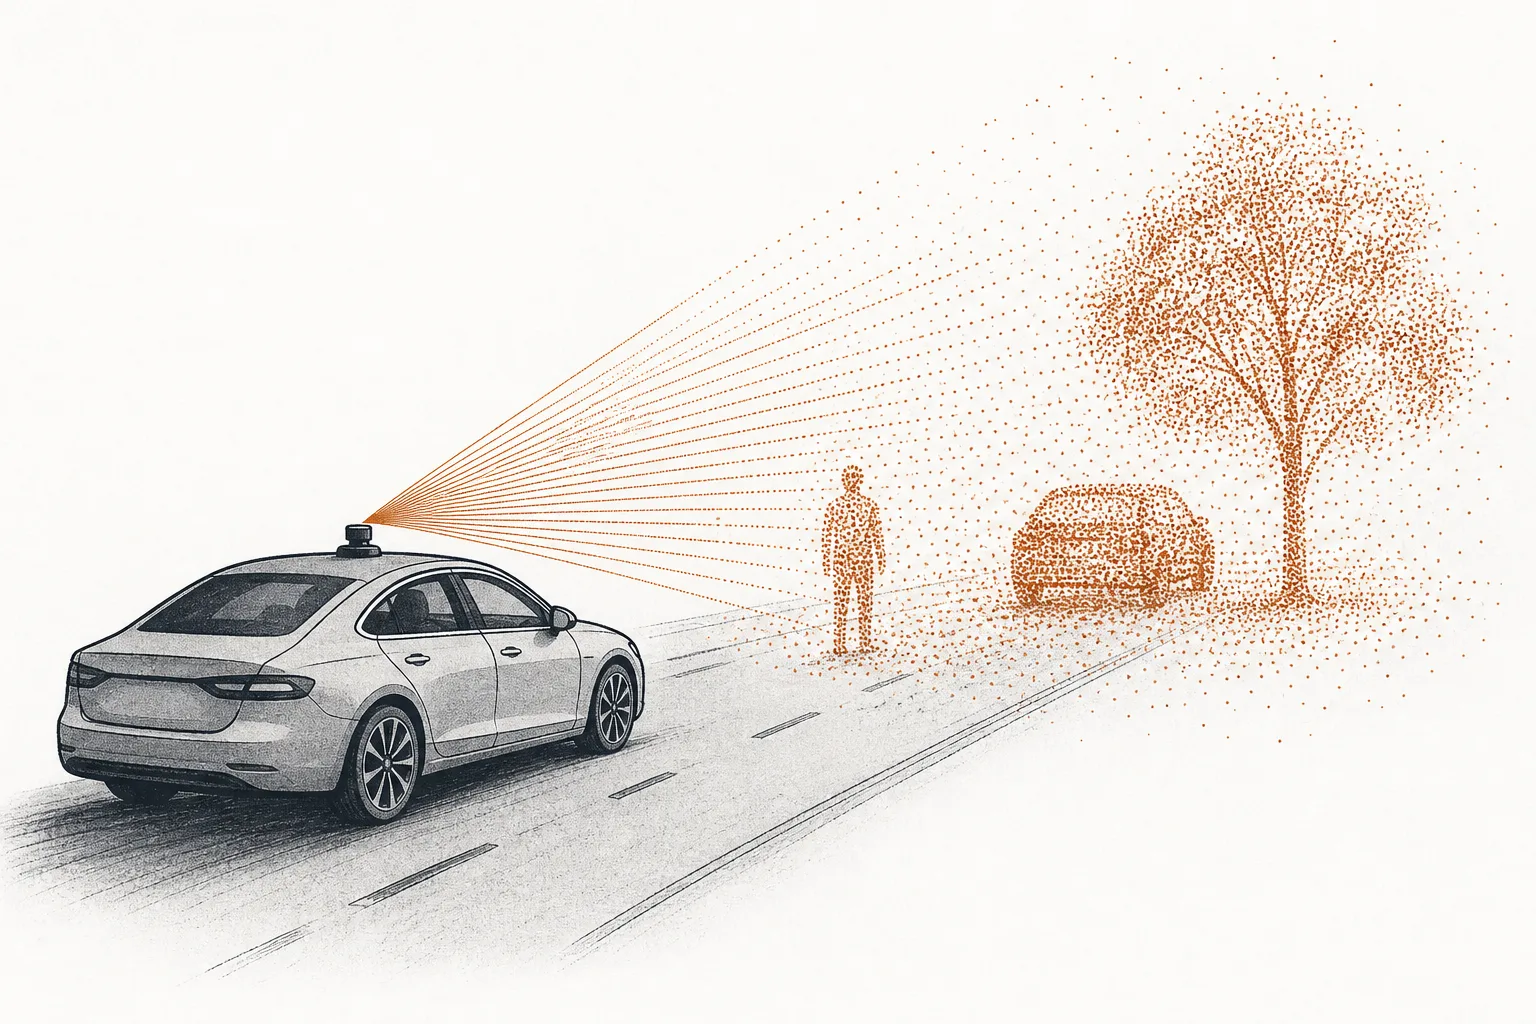
กล้องเห็นภาพ 2 มิติแล้วต้อง “เดา” ว่าอะไรอยู่ไกลแค่ไหน แต่ LiDAR ยิงเลเซอร์ออกไปนับล้านจุดต่อวินาที จับเวลาที่แสงสะท้อนกลับ แล้ววัดระยะของทุกจุดออกมาเป็นแผนที่ 3 มิติของโลกรอบตัวโดยตรง นี่คือเรื่องของ “ตา” ตัวจริงของรถไร้คนขับและหุ่นยนต์ — เทคโนโลยีที่ราคาเคยแพงระดับ $75,000 ต่อตัว วันนี้เหลือต่ำกว่า $500 ผ่านสงครามราคา ผ่านซากบริษัทที่ล้มเป็นแถบ และจบลงด้วยจีนที่ครองตลาดเกือบ 90%
01มันคืออะไร (ตาเลเซอร์วัดระยะ 3 มิติ)
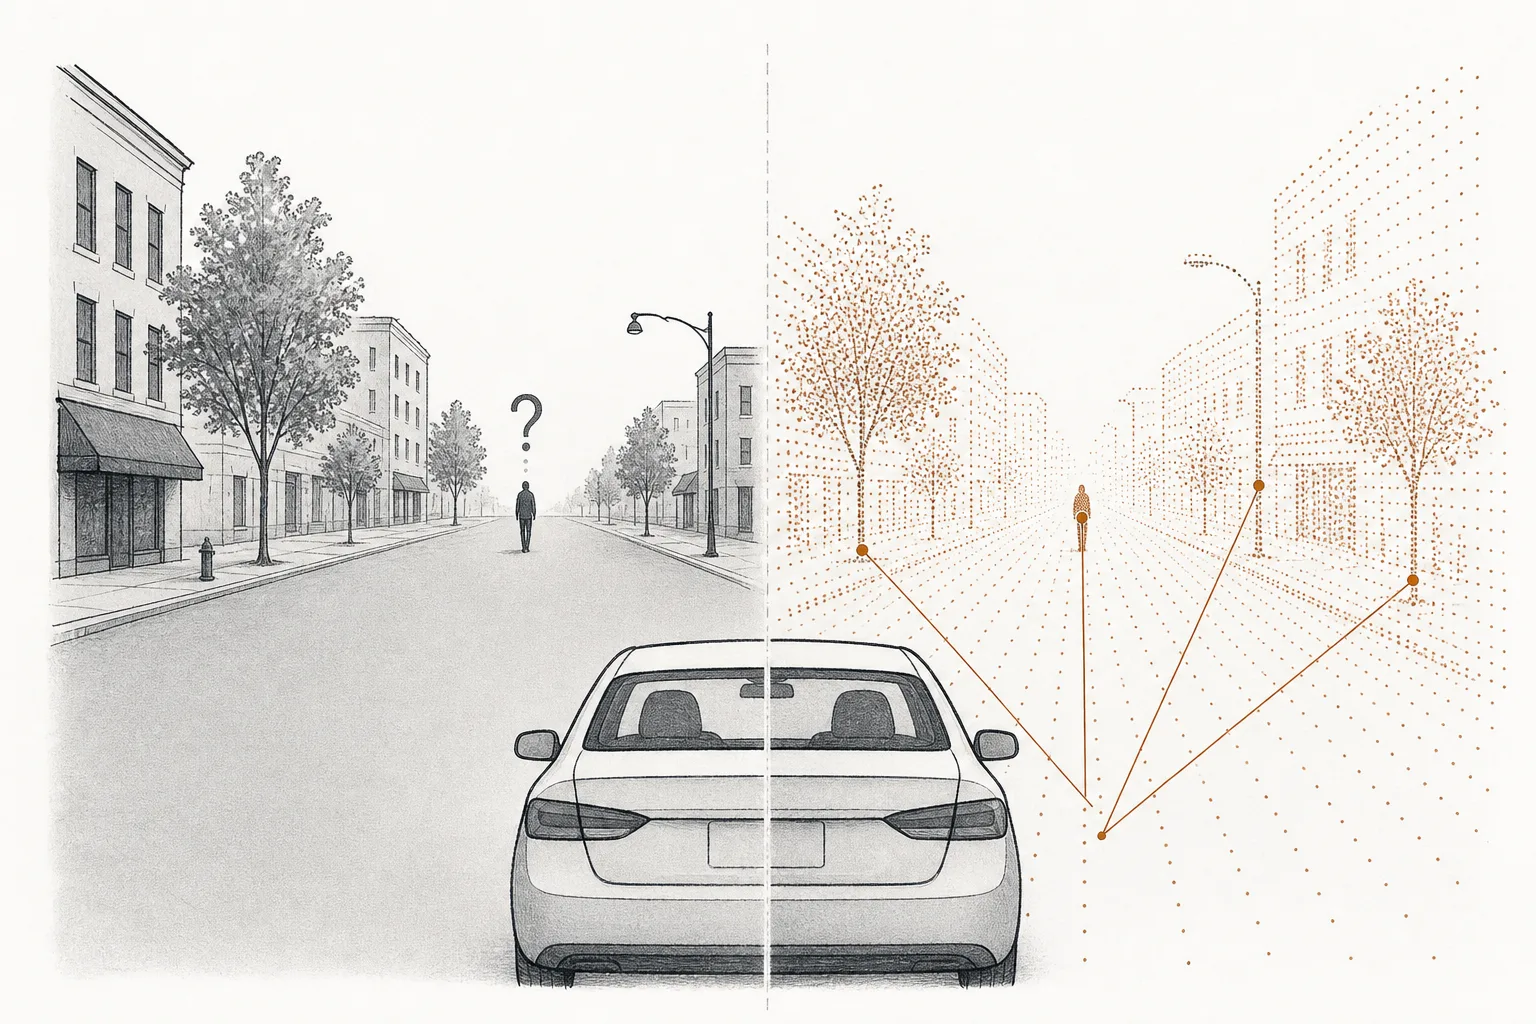
ลองหลับตาข้างหนึ่งแล้วเอื้อมมือไปหยิบแก้วน้ำ — คุณยังทำได้ แต่กะระยะพลาดง่ายขึ้นชัดเจน เพราะสมองคนใช้ภาพจากตาสองข้างมา “เดา” ความลึก กล้องในรถก็เจอปัญหาเดียวกัน: มันเห็นแค่ภาพแบนๆ 2 มิติ แล้วต้องอาศัยซอฟต์แวร์ AI เดาว่าวัตถุในภาพอยู่ไกลกี่เมตร ส่วนใหญ่เดาถูก แต่ “ส่วนใหญ่” ไม่พอเมื่อพูดถึงรถที่วิ่ง 100 กม./ชม.
LiDAR (Light Detection and Ranging) คือเซ็นเซอร์ที่วัดระยะได้ ตรงๆ โดยไม่ต้องเดา มันยิงลำแสงเลเซอร์ออกไปนับล้านพัลส์ต่อวินาที จับเวลาที่แต่ละพัลส์เดินทางไปกระทบวัตถุแล้วสะท้อนกลับ จากเวลานั้นคำนวณระยะได้แม่นระดับเซนติเมตร ทำซ้ำกับทุกทิศจนได้ “กลุ่มจุด” (point cloud) นับแสนจุด ที่ประกอบกันเป็นแบบจำลอง 3 มิติของฉากรอบตัว — รู้เลยว่าคนเดินถนนอยู่ห่าง 18 เมตร เสาไฟอยู่ห่าง 30 เมตร โดยไม่ต้องเดาจากภาพ
ในแผนผังเมกะเทรนด์ node นี้เป็นสาขาย่อยที่ลึกที่สุดภายใต้ Robotics Components & Actuation ในเทรนด์ใหญ่ Robotics & Physical AI มันอยู่ใน “ชั้นห่วงโซ่อุปทาน” — เป็นคนทำ ชิ้นส่วนรับรู้ ที่หุ่นยนต์และรถไร้คนขับเอาไปติดตั้ง ถ้ามอเตอร์กับเฟืองคือ “กล้ามเนื้อ” ของหุ่นยนต์ LiDAR ก็คือ “ดวงตา” ที่บอกความลึก ส่วนพี่น้องที่นั่งข้างกันอย่าง Machine Vision & Force/Tactile Sensing คือกล้องและการรับสัมผัส — คนละบทบาทแต่ทำงานคู่กัน
Point cloud (กลุ่มจุด) = ผลลัพธ์ของ LiDAR — ชุดจุดในอวกาศ 3 มิตินับแสนถึงล้านจุด แต่ละจุดมีพิกัด x, y, z บอกว่าแสงไปกระทบ “อะไรสักอย่าง” ตรงตำแหน่งนั้น (ยังไม่รู้ว่าเป็นคนหรือเสา — ซอฟต์แวร์ perception ต้องแยกประเภทอีกที) · Time-of-Flight (ToF) = หลักการวัดระยะจาก “เวลาบินไป-กลับ” ของแสง เพราะแสงเดินทางเร็วคงที่ (~3×10⁸ ม./วินาที) รู้เวลาก็คำนวณระยะได้ทันที
02ทำไมถึงสำคัญ — ศึก LiDAR ปะทะกล้องล้วน
หัวใจของเรื่องนี้คือการพนันก้อนใหญ่ที่สุดในวงการรถยนต์: รถจะ “เห็น” โลกด้วยอะไร? มีสองค่ายที่เถียงกันมาเป็นสิบปี ค่ายหนึ่งนำโดย Tesla เชื่อว่า “กล้องล้วน” (vision-only) พอแล้ว — เหตุผลของ Elon Musk ตรงไปตรงมา: คนเราขับรถด้วยตาสองข้างไม่มีเลเซอร์ ถ้า AI ฉลาดพอ กล้องก็ควรทำได้เหมือนกัน Tesla ถึงขั้นถอดเรดาร์ออกจากรถตั้งแต่ปี 2021 และทุ่มหมดหน้าตักไปที่กล้องอย่างเดียว
อีกค่าย — ซึ่งก็คือ เกือบทุกเจ้าที่เหลือในโลก รวมถึงค่ายรถจีนทั้งหมด, Waymo, และผู้ผลิตรถหรูยุโรป — เชื่อว่ากล้องอย่างเดียวเสี่ยงเกินไป เพราะกล้องตาบอดได้ในสภาพแสงย้อน หมอก หรือกลางคืนสนิท (มีคดีจริงที่รถ Tesla ใช้ FSD แล้วกล้องถูกแสงแดดส่องจนตาบอด) ค่ายนี้ติด LiDAR เป็น “ตาที่วัดระยะตรงๆ” เสริมเข้าไป เพื่อให้รถมีข้อมูลความลึกที่ไม่ต้องพึ่งการเดาของ AI เลย
การพนันนี้ทำให้ตลาด LiDAR สำหรับรถยนต์โตเป็นจรวด ปี 2025 มูลค่าราว $1,250 ล้าน และคาดว่าจะแตะ ~$5,300 ล้านในปี 2030 — โตเฉลี่ยปีละราว 34% ขับเคลื่อนด้วยรถยนต์นั่งในจีนที่ติด LiDAR กันเป็นมาตรฐานแล้ว
การที่ราคาดิ่งขนาดนี้คือเหตุผลที่สงครามนี้พลิกเร็ว เมื่อก่อนค่าย “กล้องล้วน” ชนะด้วยข้อเดียวคือ ถูกกว่ามาก แต่พอ LiDAR ตัวหนึ่งเหลือราคาระดับไม่กี่ร้อยดอลลาร์ ข้อได้เปรียบด้านต้นทุนของกล้องก็หดลงเรื่อยๆ — และนั่นเปิดทางให้ LiDAR ไหลเข้าไปอยู่ในรถราคาจับต้องได้ ไม่ใช่แค่รถหรู
03มันทำงานยังไง (ยิงเลเซอร์ → วัดเวลา → point cloud)
หลักการของ LiDAR ง่ายอย่างน่าตกใจ — มันคือการ “เคาะแล้วฟังเสียงสะท้อน” ในเวอร์ชันแสง ลองไล่ดูทีละก้าวว่าจากการยิงเลเซอร์หนึ่งพัลส์ กลายเป็นแผนที่ 3 มิติได้ยังไง
ความต่างของ LiDAR แต่ละแบบอยู่ที่ “กวาดลำแสงไปทั่วฉากยังไง” รุ่นแรกสุดคือแบบ หมุนเชิงกล (mechanical-spinning) — มีหัวหมุน 360° ส่ายเลเซอร์ไปรอบตัว (โดมหมุนๆ บนหลังคารถ Waymo รุ่นแรกคือแบบนี้) ทำงานดีแต่ใหญ่ แพง และมีชิ้นส่วนหมุนที่สึกหรอ รุ่นใหม่จึงหันไป solid-state / MEMS ที่ใช้กระจกจิ๋วระดับชิปสะบัดลำแสงแทนการหมุนทั้งตัว — เล็กลง ถูกลง ทนกว่า ฝังในกันชนรถได้
LiDAR ส่วนใหญ่วันนี้เป็นแบบ ToF (วัดเวลาบินของพัลส์ — ที่อธิบายไว้ข้างบน) แต่มีเทคโนโลยีรุ่นใหม่ชื่อ FMCW (Frequency-Modulated Continuous Wave) ที่ยิงคลื่นต่อเนื่องแล้ววัด การเปลี่ยนความถี่ ของแสงสะท้อน ข้อดีคือมันบอก “ความเร็ว” ของวัตถุได้ในทันทีจากการกระทบครั้งเดียว (ผ่านปรากฏการณ์ Doppler) ไม่ต้องเทียบหลายเฟรม และทนแสงรบกวนกว่า — เป็นไพ่เด็ดที่บริษัทอย่าง Aeva ใช้สร้างความต่าง
04มันอยู่ตรงไหนในระบบนิเวศ
LiDAR ไม่ใช่ของที่ขายเป็นชิ้นแล้วจบ มันเป็น ส่วนหนึ่งของ “ชุดการรับรู้” (perception stack) ที่ป้อนข้อมูลให้สมองของรถและหุ่นยนต์ ลองดูว่ามันเชื่อมกับใครบ้าง
- ป้อนตาให้ Robotaxi & รถยนต์ขับเคลื่อนอัตโนมัติ โดยตรง: นี่คือลูกค้าก้อนโตที่สุด รถ robotaxi อย่าง Waymo และรถยนต์นั่งจีนที่มีระบบช่วยขับขั้นสูง ติด LiDAR เป็นตาคู่หลักที่วัดระยะแม่นกว่ากล้อง
- เป็นตาของ รถบรรทุกไร้คนขับ (autonomous trucking): รถบรรทุกวิ่งทางไกลความเร็วสูงต้องการ LiDAR ระยะไกลเพื่อ “เห็น” ไกลพอจะเบรกทัน — เป็นตลาดที่ราคาเซ็นเซอร์ลดเร็วจนเริ่มคุ้มทุน
- ทำงานคู่กับ Machine Vision (กล้อง) แบบเสริมกัน: กล้องเก่งเรื่อง “นี่คืออะไร” (อ่านป้าย แยกสีไฟจราจร) ส่วน LiDAR เก่งเรื่อง “อยู่ไกลแค่ไหน” การรวมข้อมูลสองอย่าง (sensor fusion) ทำให้รถเห็นทั้งความหมายและความลึก
- พึ่งสมองจาก AI และชิปจาก Semiconductors: กลุ่มจุดดิบๆ ไร้ความหมายจนกว่าจะมีซอฟต์แวร์ AI มาแยกว่าจุดไหนคือคน และต้องมีชิปประมวลผลในตัวเซ็นเซอร์เอง — LiDAR ยุคใหม่จึงเป็น “เซ็นเซอร์ + ชิป + ซอฟต์แวร์” รวมกัน
05ตอนนี้ไปถึงไหนแล้ว (2025–2026)
ถ้าจะเล่าสถานะของวงการนี้ในประโยคเดียว: มันรอดมาจากสุสาน แล้วจีนก็เดินเข้ามายึดสนาม ย้อนไปปี 2020–2021 บริษัท LiDAR แห่กันเข้าตลาดหุ้นผ่าน SPAC (บริษัทเปลือกที่พาเข้าตลาดเร็วๆ) ด้วยมูลค่าที่อิงรายได้ในอนาคตที่ยังไม่เกิด พอความจริงมาถึง ฟองสบู่ก็แตก — Quanergy ล้มละลายปลายปี 2022 (เคยมีมูลค่าโดยนัยถึง ~$1,400 ล้าน), Ouster กับ Velodyne ต้องควบรวมกันเพื่อเอาตัวรอดในต้นปี 2023, และล่าสุด Luminar — ที่เคยเป็นดาวเด่นฝั่งอเมริกา — ก็ขายสินทรัพย์ให้ MicroVision ในราคาเพียง $33 ล้าน
ขณะที่ฝั่งตะวันตกล้มลุกคลุกคลาน จีนกดราคาแล้วกินส่วนแบ่ง ปี 2024 บริษัทจีนสี่ราย — Hesai, Huawei, RoboSense และ Seyond — รวมกันคุมตลาด LiDAR รถยนต์โลกราว 88% และคาดว่าจีนจะป้อนเซ็นเซอร์ความละเอียดสูงราว 83% ของทั้งโลกในปี 2025 ตัวเลขกำลังการผลิตเล่าเรื่องชัด: Hesai ทำได้กว่า 1 ล้านตัวในช่วง ม.ค.–ก.ย. 2025 ส่วน RoboSense ขายได้ 544,200 ตัวในปี 2024 (โต 109.6% จากปีก่อน)
อาวุธของจีนคือ สงครามราคา Hesai เปิดตัวรุ่น ATX ในปี 2025 ที่ราคาต่ำกว่า $200 ต่อตัว — ครึ่งหนึ่งของรุ่นก่อนหน้า — ผ่านการทำชิปเองและเร่งสเกลโรงงาน นั่นทำให้ LiDAR ติดตั้งในรถ EV ราคาย่อมเยาได้ ส่วนผู้เล่นอเมริกาที่เหลือ (Ouster, Aeva, Innoviz) เลือกหนีออกจากสมรภูมิรถยนต์ราคาถูก ไปจับตลาด หุ่นยนต์และอุตสาหกรรม (Physical AI) ที่แข่งด้วยเทคโนโลยีมากกว่าราคา — Aeva รายได้ปี 2025 พุ่ง 99% เป็น $18.1 ล้าน และคว้าดีลกับ Daimler Truck และ Nikon
06อนาคตข้างหน้า
ทิศทางแรกคือ ทุกอย่างเล็กลง ถูกลง และฝังหายไป LiDAR กำลังเดินทางเดียวกับที่กล้องดิจิทัลเคยเดิน — จากอุปกรณ์โดมหมุนบนหลังคา กลายเป็นชิป solid-state จิ๋วที่ซ่อนในกันชนหรือกระจกหน้ารถจนมองแทบไม่เห็น เมื่อราคาต่อตัวเข้าใกล้หลักร้อยดอลลาร์ มันจะกลายเป็นอุปกรณ์มาตรฐานแบบเดียวกับกล้องถอยหลัง ไม่ใช่ออปชันรถหรู
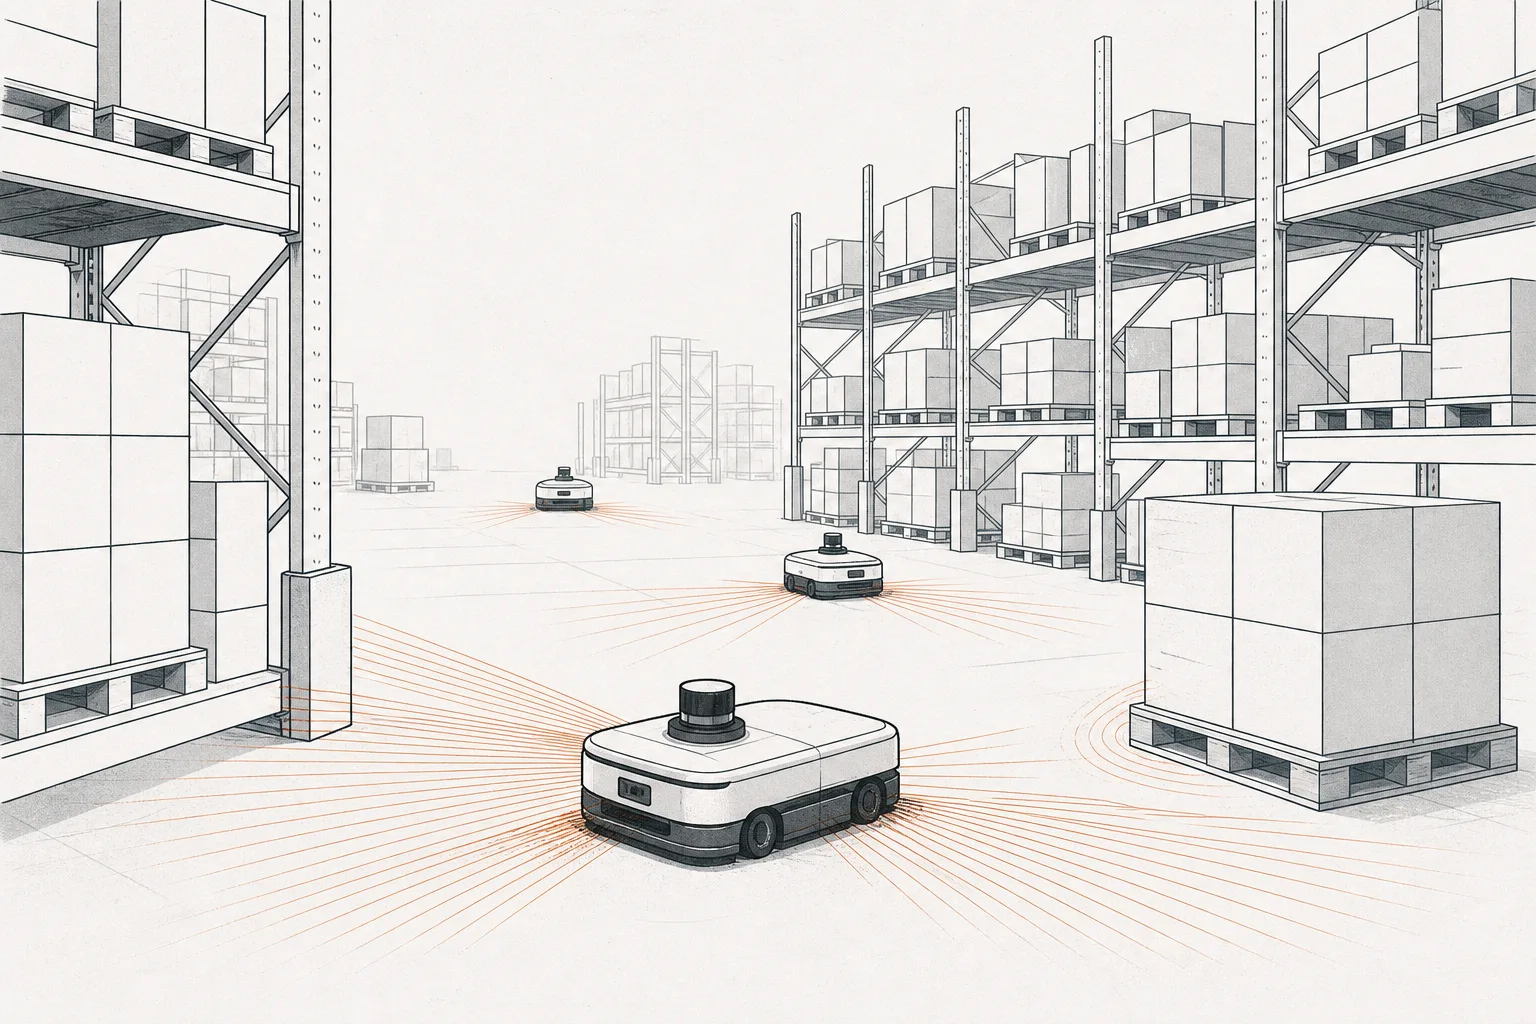
ทิศทางที่สองคือ หลุดออกจากรถ ไปสู่หุ่นยนต์ เมื่อตลาดรถยนต์ในจีนถูกกดราคาจนกำไรบาง ผู้เล่นฝั่งตะวันตกหันไปหาโลกของ Physical AI — หุ่นยนต์ในคลังสินค้า รถยกอัตโนมัติ หุ่นยนต์ส่งของ เครื่องจักรก่อสร้าง — ที่ต้องการ “ตาวัดระยะ” เหมือนกันแต่ยอมจ่ายแพงกว่าเพื่อความแม่นยำ Ouster และ Aeva ถึงกับรีแบรนด์ตัวเองเป็นแพลตฟอร์ม “Physical AI sensing” เพื่อจับคลื่นนี้
ทิศทางที่สามคือ การควบรวมรอบใหม่ วงการนี้มีบริษัท LiDAR มากเกินกว่าจำนวนค่ายรถที่เลือกใช้จริง การควบรวมจึงยังไม่จบ — รายเล็กที่ทุนหมดก่อนคุ้มทุนจะถูกซื้อหรือปิดตัว เหลือผู้รอดไม่กี่รายต่อภูมิภาค เทคโนโลยีรุ่นถัดไปอย่าง FMCW (ที่วัดความเร็ววัตถุได้ในตัว) อาจเป็นตัวตัดสินว่าใครจะอยู่หรือไป
07ความท้าทายและความเสี่ยง
ความเสี่ยงข้อแรก — และใหญ่ที่สุด — คือ เงาของ Tesla และค่ายกล้องล้วน ถ้าวันหนึ่ง AI ของกล้องเก่งพอจะ “เดา” ความลึกได้แม่นเทียบเท่า LiDAR จริง คำถามว่า “จะจ่ายเงินเพิ่มเพื่อติดเลเซอร์ทำไม” จะกลับมาหลอกหลอนทั้งวงการ นี่คือความเสี่ยงเชิงโครงสร้าง: ทั้งอุตสาหกรรมตั้งอยู่บนสมมติฐานว่ากล้องอย่างเดียวไม่พอ — ถ้าสมมติฐานนั้นผิด ตลาดทั้งก้อนหดได้
ความเสี่ยงข้อสองคือ การกลายเป็นสินค้าโภคภัณฑ์ (commoditization) เมื่อราคาดิ่งจาก $75,000 เหลือหลักร้อย กำไรต่อตัวก็บางลงตาม สงครามราคาที่จีนจุดขึ้นทำให้ LiDAR เสี่ยงกลายเป็นของที่ “ใครๆ ก็ทำได้” แข่งกันที่ราคาล้วนๆ — ดีต่อคนซื้อรถ แต่โหดร้ายต่อผู้ผลิตที่ต้องเผาเงินสดไปกับการลดต้นทุนโดยยังไม่ทำกำไร หลายรายในฝั่งตะวันตกยังขาดทุนสะสมหนัก
ความเสี่ยงข้อสามคือ การกระจุกตัวที่จีน เมื่อบริษัทจีนสี่รายคุมตลาดเกือบ 90% และป้อนเซ็นเซอร์ความละเอียดสูงเกิน 80% ของโลก ผู้เล่นนอกจีนก็เสี่ยงถูกบีบทั้งด้านราคาและส่วนแบ่ง ขณะเดียวกันความตึงเครียดทางภูมิรัฐศาสตร์ก็เป็นดาบสองคม — มาตรการกีดกัน LiDAR จีนอาจช่วยผู้เล่นตะวันตกในตลาดบ้านตัวเอง แต่ก็ตัดพวกเขาออกจากตลาดรถที่ใหญ่ที่สุดในโลกไปด้วย
สรุปสั้นๆ: LiDAR คือเซ็นเซอร์ที่ให้รถและหุ่นยนต์ “เห็นความลึกของโลกได้ตรงๆ” โดยไม่ต้องเดาแบบกล้อง มันรอดมาจากฟองสบู่ SPAC ที่แตกกระจาย ผ่านการล่มสลายด้านราคา 99% และวันนี้กลายเป็นสนามที่จีนครองด้วยปริมาณและราคา — คำถามใหญ่ที่ยังไม่มีคำตอบคือ โลกจะเลือก “ตาที่ยิงเลเซอร์” หรือ “ตาที่เป็นกล้องล้วน” เป็นมาตรฐานในที่สุด