Megatrend · Robotics & Physical AI
เราสอนหุ่นยนต์ให้ขยับได้แล้ว — ที่เหลือคือสอนให้มัน “มองเห็น” และ “รู้สึก”
มอเตอร์กับเฟืองทำให้แขนกลขยับได้ก็จริง แต่หุ่นยนต์ที่ขยับได้โดยมองไม่เห็นและไม่รู้สึกอะไรเลย ก็เหมือนคนตาบอดที่มือชาไปทั้งสองข้าง — ขยับได้ แต่ทำงานละเอียดไม่ได้สักอย่าง บทเรียนนี้ว่าด้วยสองประสาทสัมผัสที่ทำให้หุ่นยนต์ใช้งานได้จริง: “ตา” (machine vision — กล้องกับสมองที่ตรวจ จับตำแหน่ง และนำทาง) และ “การสัมผัส” (เซ็นเซอร์วัดแรงและสัมผัส ที่ทำให้มันหยิบไข่ได้โดยไม่บี้แตก) นี่คือกลุ่มที่บริษัทญี่ปุ่นทำกำไรขั้นเทพ และเป็นด่านสุดท้ายก่อนหุ่นยนต์จะหยิบจับเก่งเท่ามนุษย์
01มันคืออะไร (ตากับมือของหุ่นยนต์)
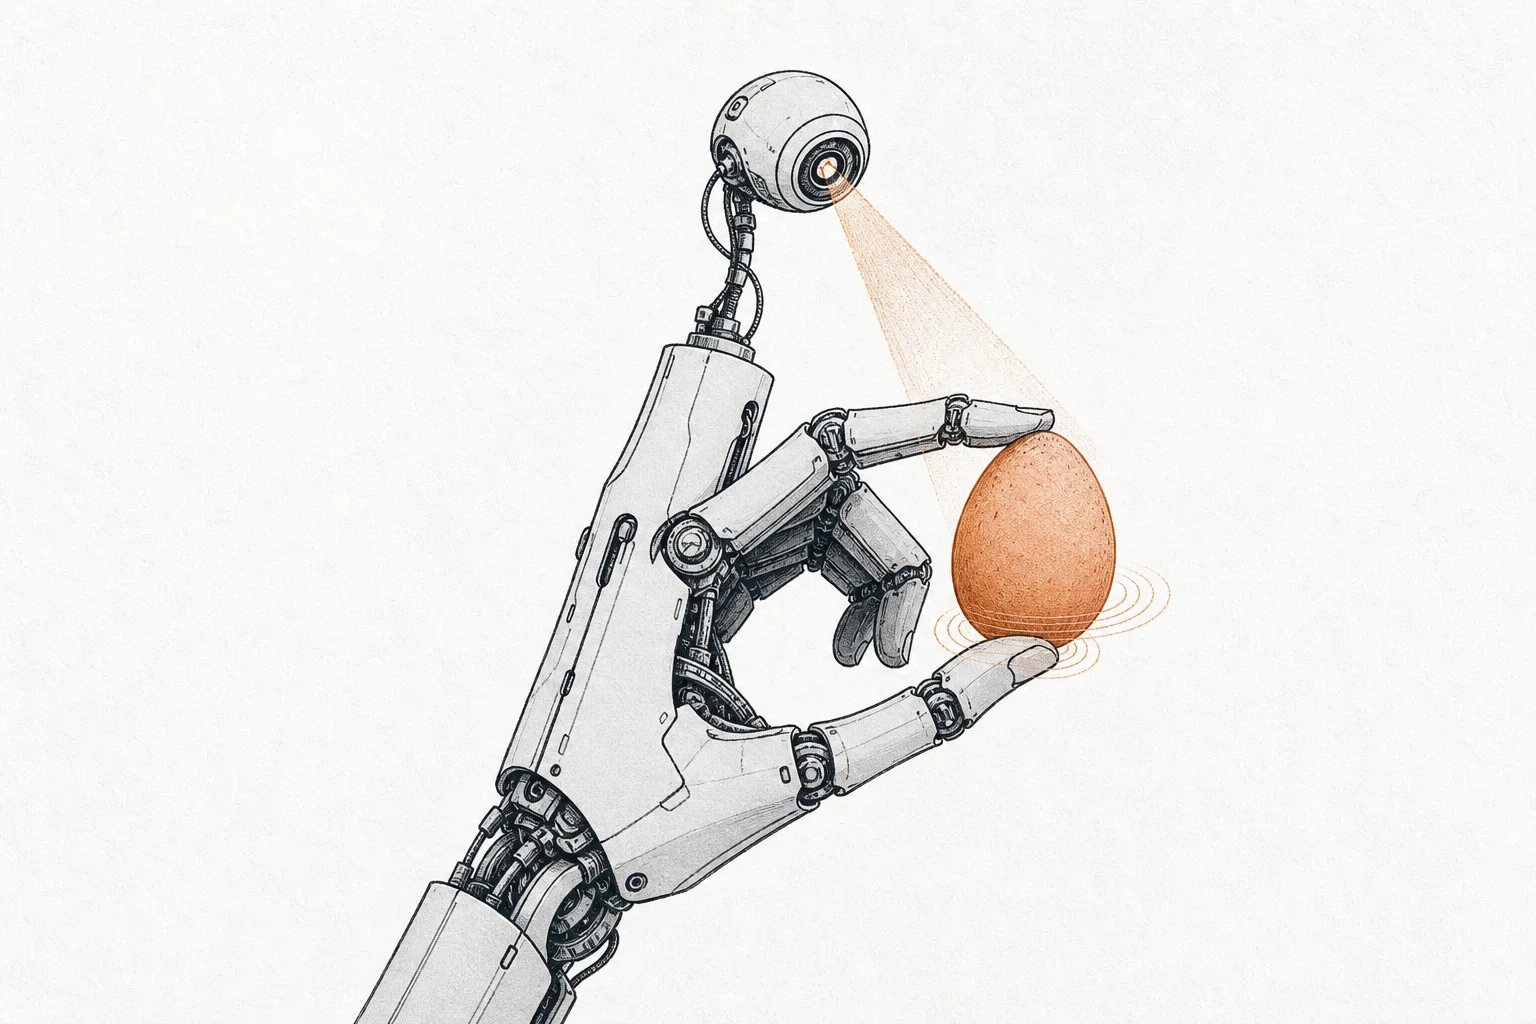
ลองนึกภาพคนที่แข็งแรงมาก ยกของหนักได้ แขนขยับได้ทุกทิศ — แต่ปิดตาและมือชาไปหมด เขายังทำอะไรที่มีประโยชน์ได้ไหม? แทบไม่ได้เลย เพราะการทำงานจริงๆ ทุกอย่าง ตั้งแต่หยิบชิ้นส่วนใส่กล่อง ไปจนถึงประกอบรถ ล้วนต้อง “เห็นว่าของอยู่ตรงไหน” และ “รู้สึกว่าจับมันแน่นพอหรือยัง” หุ่นยนต์ก็เหมือนกันเป๊ะ มอเตอร์กับเฟืองให้กล้ามเนื้อมันได้ แต่ node นี้คือคนที่ให้ ตา และ ประสาทสัมผัส
node นี้รวมสองความสามารถที่ดูเหมือนคนละเรื่อง แต่จริงๆ เป็นคู่กัน:
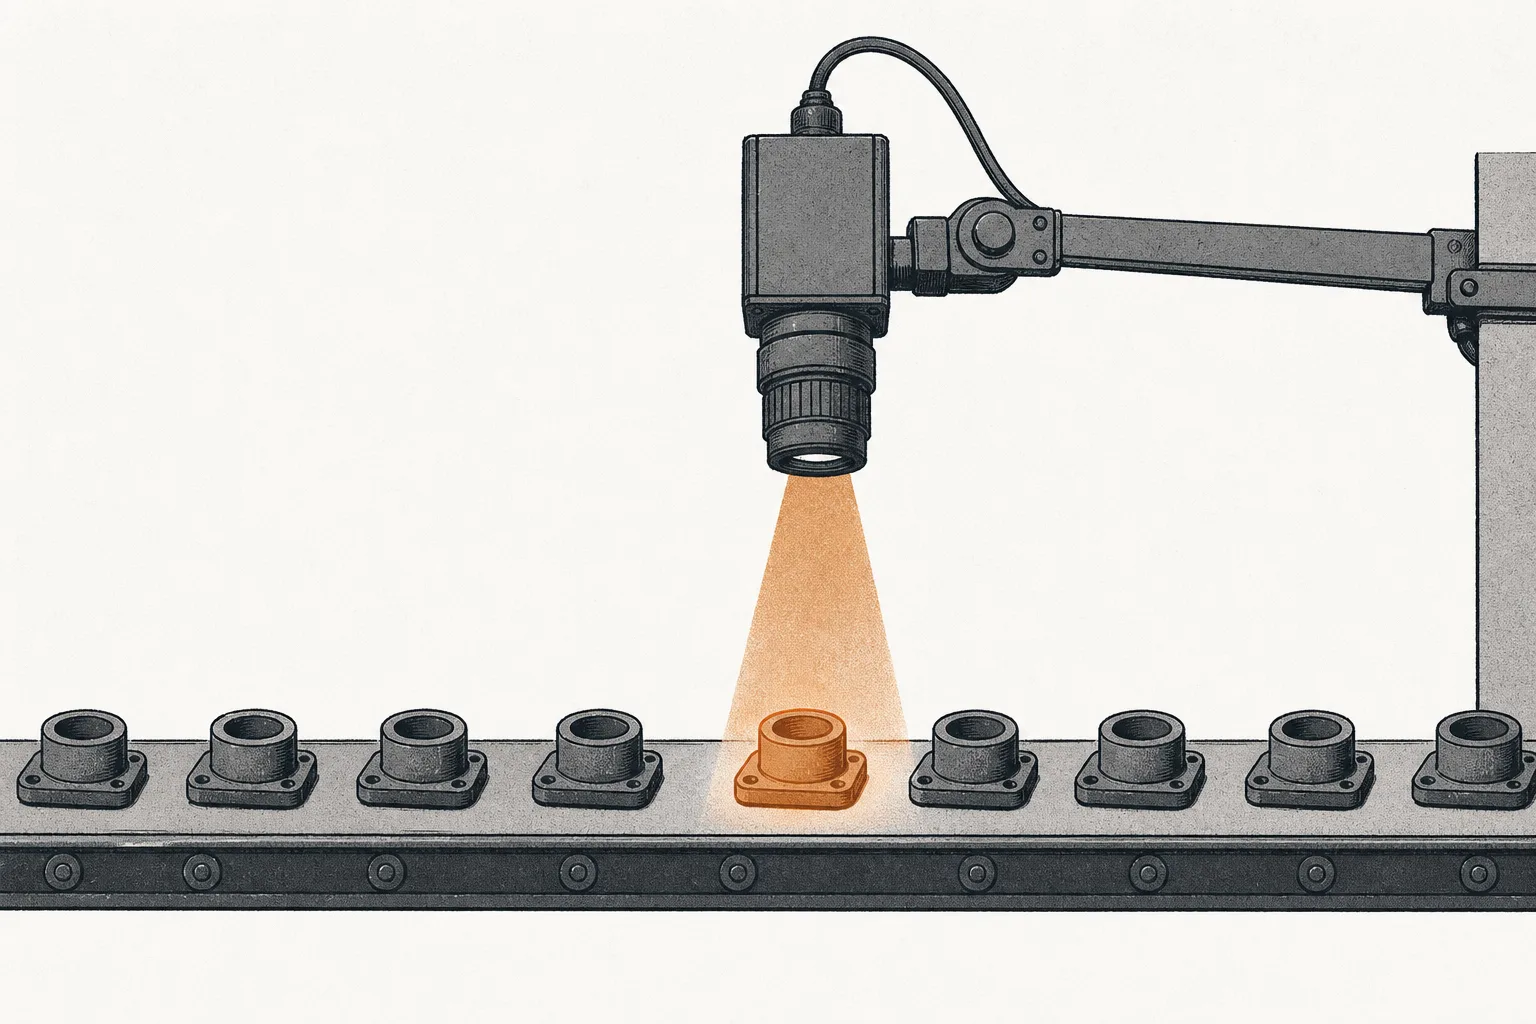
- Machine Vision (การมองเห็นของเครื่อง) — “ตา”: กล้องอุตสาหกรรมความละเอียดสูง บวกกับสมองที่ประมวลผลภาพ ทำหน้าที่ ตรวจ ว่าชิ้นงานมีตำหนิไหม · จับตำแหน่ง ว่าของวางอยู่ตรงไหนเอียงกี่องศา · และ นำทาง ให้แขนกลเอื้อมไปหยิบได้ถูกจุด นี่คือการมองเพื่อ “ตรวจสอบและบังคับงาน” ในโรงงาน — คนละเรื่องกับการมองภาพ 3 มิติเพื่อขับรถ
- Force/Tactile Sensing (การรับรู้แรงและสัมผัส) — “การสัมผัส”: เซ็นเซอร์ที่วัด แรง ที่หุ่นยนต์กดหรือดึง และ สัมผัส ที่ปลายนิ้ว ทำให้มันรู้ว่ากำลังจับของแน่นไป เบาไป หรือชนอะไรเข้าให้ — เป็นกุญแจของการหยิบจับที่ละเอียดอ่อน
ในแผนผังเมกะเทรนด์ node นี้เป็นสาขาย่อยภายใต้ Robotics Components & Actuation ในเทรนด์ใหญ่ Robotics & Physical AI มันนั่งอยู่ใน “ชั้นต้นน้ำ” คือเป็นซัพพลายเออร์ที่ทำ เซ็นเซอร์และกล้อง ให้คนสร้างหุ่นยนต์เอาไปประกอบอีกที พี่น้องที่อยู่ข้างกันคือ เฟืองทดรอบ (reducer) และ มอเตอร์เซอร์โว ที่เป็น “กล้ามเนื้อ” กับอีกตัวคือ LiDAR & 3D Perception ที่ทำเซ็นเซอร์วัดระยะ 3 มิติให้รถยนต์ไร้คนขับมองโลกรอบตัว — ส่วน node นี้โฟกัสที่ “ตาในโรงงาน” (มองเพื่อตรวจและบังคับงาน) ไม่ใช่ “ตาบนถนน” (มองเพื่อวิ่ง)
Machine Vision = ระบบที่ใช้กล้อง + ซอฟต์แวร์ “เห็น” แล้วตัดสินใจแทนคน (เช่น ชิ้นนี้ผ่าน/ไม่ผ่าน, ของอยู่พิกัดไหน) · Force/Torque sensor (เซ็นเซอร์วัดแรง 6 แกน) = อุปกรณ์ที่ติดที่ข้อมือหุ่นยนต์ วัดแรงดัน-ดึง-บิด พร้อมกันทั้ง 6 ทิศทาง ทำให้หุ่นรู้ว่ากำลังกดแรงแค่ไหน · Tactile sensor (เซ็นเซอร์สัมผัส) = เซ็นเซอร์ที่ปลายนิ้วหรือผิว ที่ “รู้สึก” จุดสัมผัสและแรงกดเฉพาะจุด คล้ายปลายนิ้วของคน
02ทำไมถึงสำคัญ — ประตูสู่การหยิบจับแม่นยำ
มีคำพูดในวงการหุ่นยนต์ว่า “การขยับเป็นเรื่องง่าย การหยิบจับเป็นเรื่องยาก” ทุกวันนี้เราสร้างแขนกลที่ขยับเร็วและแม่นยำได้สบายมาก แต่งานที่หุ่นยนต์ยัง ทำไม่ได้ เกือบทั้งหมดคืองาน “มือ” — หยิบของที่วางมั่วๆ ในกล่อง, เสียบสายไฟเข้ารู, จับของนิ่มๆ โดยไม่ทำพัง งานพวกนี้ทำไม่ได้ไม่ใช่เพราะแขนไม่แข็งแรงพอ แต่เพราะหุ่น มองไม่ละเอียดพอ และรู้สึกไม่ได้ นั่นทำให้ node นี้กลายเป็น “ประตู” ที่ต้องผ่านก่อนหุ่นยนต์จะทำงานที่มีมูลค่าจริงได้
เริ่มที่ machine vision ก่อน — ตลาดนี้ไม่เล็ก ตลาดเครื่อง machine vision ทั่วโลกปี 2025 มีมูลค่าราว $15,800 ล้าน และคาดโตไปแตะราว $23,600 ล้านในปี 2030 ที่อัตราเติบโตทบต้น (CAGR) ราว 8.3% ต่อปี มันใหญ่ขนาดนี้เพราะมันซ่อนอยู่ทุกที่: สายการผลิตอิเล็กทรอนิกส์ใช้มันตรวจหาตำหนิบนชิป, โรงงานรถใช้มันนำแขนเชื่อม, คลังสินค้าใช้มันอ่านบาร์โค้ดและจับตำแหน่งของ — ทุกครั้งที่โรงงานอยากลดคนตรวจงานด้วยตา machine vision คือคำตอบ
แต่ฝั่งที่กำลังจะ ระเบิด คือการสัมผัส เมื่อก่อนหุ่นยนต์อุตสาหกรรมแทบไม่ต้องการเซ็นเซอร์แรงเลย เพราะมันแค่ทำซ้ำท่าเดิมในกรงเหล็ก แต่พอโลกเริ่มสร้าง หุ่นยนต์ฮิวแมนนอยด์ ที่ต้องทำงานในโลกจริงข้างๆ คน เรื่องก็พลิก ตลาดเซ็นเซอร์วัดแรง (torque sensor) เฉพาะสำหรับฮิวแมนนอยด์ มีมูลค่าราว $515 ล้านในปี 2024 แต่ถูกคาดว่าจะพุ่งไปแตะระดับ หลายพันล้านดอลลาร์ภายในต้นทศวรรษ 2030 ตามจำนวนหุ่นยนต์ที่ผลิต — เพราะฮิวแมนนอยด์ทุกตัวต้องมีเซ็นเซอร์แรงและสัมผัสนับสิบจุด
สรุปง่ายๆ คือ ตราบใดที่หุ่นยนต์ยังต้องทำงานที่ต้อง “ดู” กับ “จับ” — และนั่นคือเกือบทุกงานที่มีค่า — node นี้ก็คือชั้นที่ขาดไม่ได้ มันเป็นทั้งธุรกิจที่โตช้าแต่มั่นคง (vision ในโรงงาน) และธุรกิจที่กำลังจะโตแบบทวีคูณ (สัมผัสในฮิวแมนนอยด์) อยู่ในตัวเดียวกัน
03มันทำงานยังไง (เห็น → คิด → บอกหุ่น)
หัวใจของ machine vision คือลูปสั้นๆ ที่หมุนเร็วมาก — เร็วระดับเสี้ยววินาทีต่อชิ้นงาน ลองไล่ดูทีละก้าวว่าจาก “แสงตกกระทบของ” กลายเป็น “หุ่นยนต์รู้ว่าต้องทำอะไร” ได้ยังไง
จุดที่ “ยาก” ของ vision อยู่ที่ขั้นที่ 1 และ 3 ขั้นที่ 1 — แสงและเลนส์ — ฟังดูธรรมดาแต่สำคัญมาก ถ้าจัดแสงไม่ดี ตำหนิที่ต้องการเห็นจะกลืนหายไปกับเงา วิศวกร machine vision ครึ่งหนึ่งของงานคือ “จัดแสงให้ของที่อยากเห็นเด่นออกมา” ส่วนขั้นที่ 3 — การประมวลผล — คือสมรภูมิที่กำลังเปลี่ยนเร็วที่สุด เพราะเมื่อก่อนต้องเขียนกฎตายตัว (“ถ้าจุดดำใหญ่กว่า X = ตำหนิ”) แต่ตอนนี้ใช้ deep learning ที่เรียนรู้จากตัวอย่างภาพ ทำให้ตรวจของที่หน้าตาไม่แน่นอน (เช่นรอยขีดข่วนบนพื้นผิวธรรมชาติ) ได้ดีกว่ามาก
ส่วนการสัมผัสทำงานคนละแบบ มันไม่ได้ “มองก่อนแล้วทำ” แต่เป็นการ ป้อนกลับแบบเรียลไทม์ (ลูปสีส้มในภาพ) ตอนหุ่นกำลังจับของ เซ็นเซอร์แรงที่ข้อมือหรือเซ็นเซอร์สัมผัสที่ปลายนิ้วจะคอยวัดว่าตอนนี้กดแรงแค่ไหน ถ้าจับแน่นเกินจะเริ่มทำของพังก็ผ่อนลง ถ้าหลวมจนของจะหลุดก็เพิ่มแรง — เหมือนตอนเราหยิบแก้วน้ำ เราไม่ได้คำนวณแรง แต่ปรับตามความรู้สึกที่ปลายนิ้วตลอดเวลา
04มันอยู่ตรงไหนในวงการหุ่นยนต์
ถ้ามองหุ่นยนต์หนึ่งตัวเป็นร่างกาย มอเตอร์ กับ เฟือง คือกล้ามเนื้อและข้อต่อ ส่วน node นี้คือ ตาและประสาทสัมผัส ทั้งสองอย่างต้องทำงานประสานกัน — กล้ามเนื้อที่แข็งแรงแต่ตาบอด ทำงานละเอียดไม่ได้ และตาที่ดีแต่กล้ามเนื้อกระตุก ก็หยิบของแม่นไม่ได้เช่นกัน
- คู่กับ มอเตอร์/เซอร์โว เสมอ: vision บอกว่า “ของอยู่พิกัดนี้ เอียง 15 องศา” แล้วมอเตอร์ถึงขยับไปหยิบ ระหว่างหยิบ เซ็นเซอร์แรงก็บอกมอเตอร์ว่าให้ผ่อนแรงเมื่อสัมผัสของ — สามอย่างนี้คือลูปปิดของการหยิบจับ
- ต่างจากพี่น้อง LiDAR & 3D Perception: ทั้งคู่เป็น “การมองเห็น” เหมือนกัน แต่คนละงาน — LiDAR ยิงเลเซอร์วัดระยะเพื่อสร้างแผนที่ 3 มิติ ให้รถยนต์และหุ่นยนต์เคลื่อนที่ “รู้ว่าอะไรอยู่ไกลแค่ไหน” ส่วน machine vision ใน node นี้เป็นการมองภาพ 2 มิติความละเอียดสูงเพื่อ “ตรวจและบังคับงานในระยะเอื้อมมือ” คนละโจทย์ คนละผู้เล่นกัน
- สมองมาจาก AI: ยิ่งโมเดล AI เก่งขึ้น vision และการตีความสัมผัสก็แม่นขึ้นตาม — deep learning คือสิ่งที่ทำให้ vision ยุคใหม่ตรวจของที่เคยตรวจไม่ได้ และทำให้ข้อมูลสัมผัสกลายเป็นการตัดสินใจที่ฉลาดขึ้น
- ใช้ชิปจาก Semiconductors โดยตรง: หัวใจของกล้องคือ image sensor ซึ่งเป็นชิปชนิดหนึ่ง และการประมวลผลภาพต้องใช้ชิปประมวลผล — node นี้จึงเป็นลูกค้าตัวจริงของอุตสาหกรรมเซมิคอนดักเตอร์ ใครคุม image sensor ก็คุมต้นน้ำของทั้งวงการกล้อง
- ป้อน Industrial Automation และ หุ่นยนต์ ทุกชนิด: ลูกค้าตัวจริงคือทุกโรงงานที่อยากตรวจงานด้วยเครื่องแทนคน และทุกฮิวแมนนอยด์ที่กำลังถูกสร้าง
05ตอนนี้ไปถึงไหนแล้ว (2025–2026)
เรื่องที่น่าทึ่งที่สุดของฝั่ง machine vision คือ มันเป็นธุรกิจที่กำไรงามอย่างเหลือเชื่อ ตลาดถูกนำโดยสองเจ้า — Keyence (ญี่ปุ่น) และ Cognex (สหรัฐฯ) — ที่รวมกันครองส่วนแบ่งตลาด machine vision โลกราว หนึ่งในสี่ (Keyence ~14% + Cognex ~11%) Keyence คือกรณีศึกษาในตำนาน: ปีงบที่จบมีนาคม 2025 ทำรายได้ทะลุ 1 ล้านล้านเยน เป็นครั้งแรก ด้วย อัตรากำไรจากการดำเนินงานถึง ~52% และกำไรขั้นต้นราว 80% — ตัวเลขที่บริษัทผลิตทั่วไปได้แค่ฝัน (ปกติต่ำกว่า 10%) เคล็ดลับคือโมเดล “fabless + ขายตรง” คือไม่มีโรงงานของตัวเอง แต่ส่งวิศวกรเข้าไปแก้ปัญหาให้ลูกค้าถึงหน้างาน แล้วขายเซ็นเซอร์ราคาพรีเมียม
ความต่างของสองเจ้าน่าสนใจ Cognex เป็น “machine vision เพียวๆ” — วิชั่นคือธุรกิจหลักของมัน เด่นเรื่องความยืดหยุ่นและชุด deep learning (ViDi) ที่ให้ลูกค้าปรับเองได้ลึก ส่วน Keyence ขายเซ็นเซอร์ครบวงจร (วิชั่นเป็นหนึ่งในนั้น) และชนะด้วย “ใช้ง่าย + บริการถึงที่ + มาร์จิ้นสูง” ขณะที่ Teledyne (เจ้าของ DALSA และ FLIR กล้องความร้อน) กับ Sony คุมต้นน้ำสำคัญ — image sensor โดย Sony ครองตลาด image sensor โลกถึง ~43% ในปี 2025 ทุกกล้อง machine vision ระดับสูงมีโอกาสสูงที่จะใช้เซ็นเซอร์ของ Sony อยู่ข้างใน
อีกด้านคือ การไล่ตามของจีน ในฝั่งกล้อง — Hikvision และ Sunny Optical ผงาดจากตลาดกล้องวงจรปิดและเลนส์มือถือ แล้วขยับเข้ามาในตลาด machine vision อุตสาหกรรมด้วยจุดแข็งเรื่องราคา กดดันให้ของระดับกลางถูกลงเรื่อยๆ
ฝั่ง การสัมผัส (force/tactile) ยังเป็นตลาดที่เล็กกว่าและกระจัดกระจาย ผู้เล่นเด่นเป็นบริษัทเฉพาะทางที่หลายเจ้ายังเป็นเอกชน เช่น ATI Industrial Automation (เจ้าตลาดเซ็นเซอร์วัดแรง 6 แกนสำหรับข้อมือหุ่นยนต์), FUTEK และ Bota Systems ที่กำลังแย่งส่วนแบ่งในข้อมือหุ่นยนต์ร่วมงาน (cobot) — และนี่คือฝั่งที่คลื่นฮิวแมนนอยด์กำลังจะเปลี่ยนเกม เพราะหุ่นยนต์ที่ต้องทำงานข้างคนต้อง “รู้สึก” เพื่อความปลอดภัยและความละเอียด
06อนาคตข้างหน้า — deep learning, e-skin, ฮิวแมนนอยด์
ทิศทางแรกที่กำลังเขย่าฝั่ง vision คือ AI กำลังกลืน machine vision แบบดั้งเดิม เมื่อก่อนการตรวจงานด้วยภาพต้องให้วิศวกรเขียนกฎทีละข้อ แต่ deep learning เปลี่ยนเป็น “ป้อนตัวอย่างภาพดี-ภาพเสียให้เครื่องเรียนเอง” ทำให้ตรวจของที่หน้าตาไม่แน่นอนได้ดีขึ้นมาก นักวิเคราะห์คาดว่าระบบ vision ที่ผสาน AI จะกินสัดส่วนเกิน 55% ของการติดตั้งใหม่ในอุตสาหกรรมภายในปี 2033 — ใครปรับตัวเข้าหา AI ช้าจะเสียเปรียบ
ทิศทางที่สองคือฝั่งสัมผัสที่กำลังจะ โตจากตลาดเฉพาะทางเป็นตลาดมหาชน ตัวเลขเล่าเรื่องนี้ชัด: ตลาดเซ็นเซอร์วัดแรงสำหรับฮิวแมนนอยด์ถูกคาดว่าจะโตจาก ~$515 ล้าน (2024) ไปเป็นระดับ หลายพันล้านดอลลาร์ในต้นทศวรรษ 2030 เพราะฮิวแมนนอยด์ทุกตัวต้องการเซ็นเซอร์แรงและสัมผัสนับสิบจุด ยิ่งจำนวนหุ่นยนต์ผลิตเพิ่ม ดีมานด์ก็โตทวีคูณ
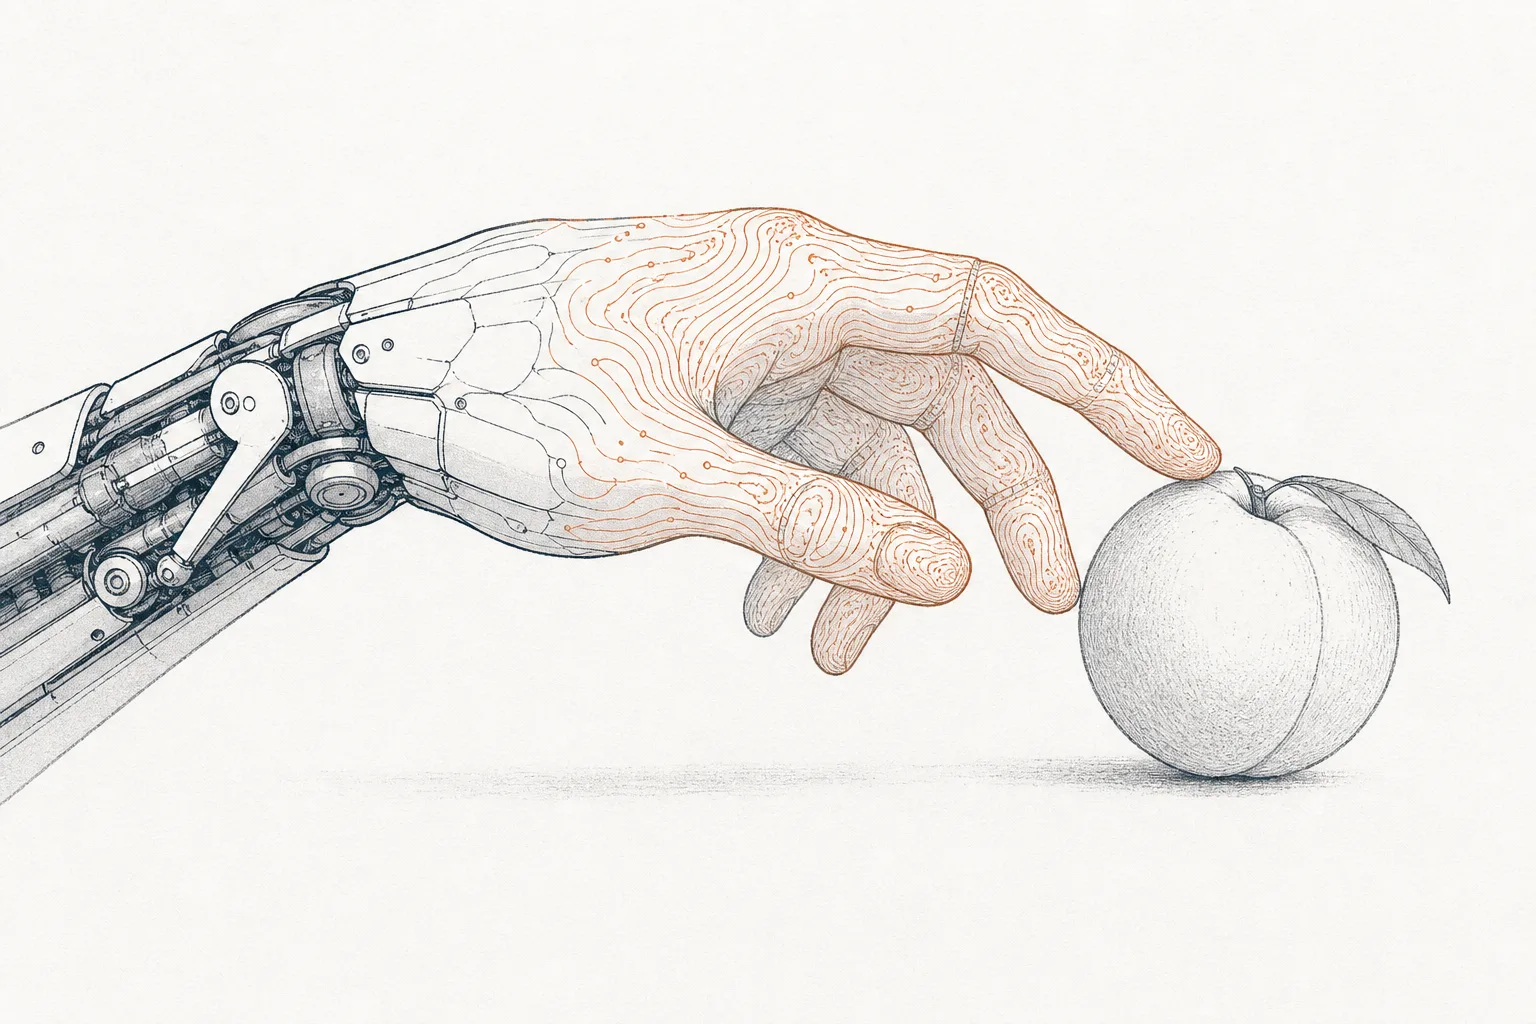
ทิศทางที่สามคือ e-skin (ผิวอิเล็กทรอนิกส์) ทุกวันนี้หุ่นยนต์ส่วนใหญ่ยังรู้สึกได้แค่ที่ปลายนิ้วไม่กี่จุด แต่งานวิจัยกำลังพยายามทำ “ผิวหนังเทียม” ที่รับสัมผัสได้ทั่วทั้งมือและแขน เหมือนผิวคนที่มีตัวรับสัมผัสกระจายทั่ว ถ้าทำได้ในราคาที่ผลิตจริงได้ หุ่นยนต์จะหยิบจับของนิ่ม ของเปราะ และทำงานประกอบที่ละเอียดได้ในระดับที่วันนี้ยังทำไม่ได้ — และนี่คือ “ด่านสุดท้าย” ของการทำให้หุ่นยนต์มือเก่งเท่าคน
ทิศทางที่สี่คือ vision กับ touch จะหลอมรวมกัน หุ่นยนต์ยุคใหม่ไม่ได้ “มองแล้วทำ” หรือ “รู้สึกแล้วปรับ” แยกกัน แต่ใช้ทั้งสองพร้อมกัน — มองคร่าวๆ ว่าของอยู่ไหน แล้วใช้สัมผัสปรับละเอียดตอนจับจริง เหมือนที่คนทำ การรวมข้อมูลตากับมือเข้าด้วยกัน (visuo-tactile) คือทิศทางวิจัยที่ร้อนแรงที่สุดของการสอนหุ่นยนต์ให้หยิบจับ
07ความท้าทายและความเสี่ยง
ความเสี่ยงข้อแรกคือ AI อาจกลายเป็นทั้งเพื่อนและศัตรู deep learning ทำให้ vision เก่งขึ้นก็จริง แต่มันก็ลดทอน “ความรู้เฉพาะทาง” ที่เคยเป็นกำแพงของเจ้าตลาด เมื่อก่อนการตั้งระบบ vision ต้องใช้ผู้เชี่ยวชาญที่เขียนกฎเก่งๆ แต่ถ้าวันหนึ่งใครก็ลากภาพมาเทรนโมเดลสำเร็จรูปได้ คุณค่าก็อาจย้ายจากผู้ขายฮาร์ดแวร์ไปอยู่ที่ซอฟต์แวร์และผู้เล่นซอฟต์แวร์หน้าใหม่ — เจ้าตลาดเดิมต้องวิ่งให้ทันไม่งั้นถูก disrupt
ความเสี่ยงข้อสองคือ การกลายเป็นสินค้าโภคภัณฑ์ (commoditization) โดยเฉพาะฝั่งกล้องและเซ็นเซอร์ระดับกลาง ที่ผู้ผลิตจีนอย่าง Hikvision และ Sunny Optical เข้ามาตัดราคา ของที่เคยขายแพงเพราะ “ทำยาก” เริ่มมีคู่แข่งถูกกว่าครึ่ง บีบมาร์จิ้นของเจ้าเดิม — แม้ของระดับบนสุด (เช่น Keyence) ยังรักษาราคาพรีเมียมไว้ได้ แต่ตลาดส่วนกลางคือสมรภูมิราคา
ความเสี่ยงข้อสามคือ วัฏจักรของอุตสาหกรรม machine vision ผูกกับการลงทุนของโรงงาน โดยเฉพาะโรงงานอิเล็กทรอนิกส์และรถยนต์ ซึ่งขึ้นลงเป็นรอบ ตอนเศรษฐกิจชะลอ โรงงานเลื่อนการลงทุนเครื่องใหม่ ยอดขาย vision ก็แผ่วลงตาม — ปี 2024–2025 ที่ผ่านมาตลาด vision เคยเงียบไปช่วงหนึ่งก่อนกลับมาฟื้น
ความเสี่ยงข้อสี่คือฝั่งสัมผัสที่ ยังเป็น “คำสัญญาแห่งอนาคต” มากกว่ารายได้จริงวันนี้ ตลาดเซ็นเซอร์สัมผัสสำหรับฮิวแมนนอยด์ยังเล็ก และพึ่งพาสมมติฐานที่ว่าฮิวแมนนอยด์จะผลิตเป็นล้านตัว ถ้าฮิวแมนนอยด์มาช้ากว่าที่หวัง (ซึ่งเทคโนโลยีหุ่นยนต์มัก “ช้ากว่าคำสัญญา” เสมอ) ดีมานด์ก้อนใหญ่ที่คาดไว้ก็จะเลื่อนออกไป
สรุปสั้นๆ: ในยุคที่ทุกคนพูดถึง “สมอง” กับ “กล้ามเนื้อ” ของหุ่นยนต์ สิ่งที่ถูกมองข้ามคือ “ตา” กับ “ปลายนิ้ว” — สองประสาทสัมผัสที่แยกหุ่นยนต์ซึ่งแค่ขยับได้ ออกจากหุ่นยนต์ที่ทำงานเป็น เข้าใจ node นี้ให้ขาด คือเข้าใจว่าทำไมบริษัทเซ็นเซอร์ญี่ปุ่นที่คนทั่วไปไม่รู้จัก ถึงทำกำไรได้สูงกว่าบริษัทเทคที่ดังกว่าหลายเท่า