Megatrend · Robotics & Physical AI
มอเตอร์หมุนเร็วจี๋แต่ไร้แรง — มีเฟืองตัวจิ๋วตัวหนึ่งที่เปลี่ยนมันเป็น “แขนที่นิ่งระดับเศษเสี้ยวขององศา”
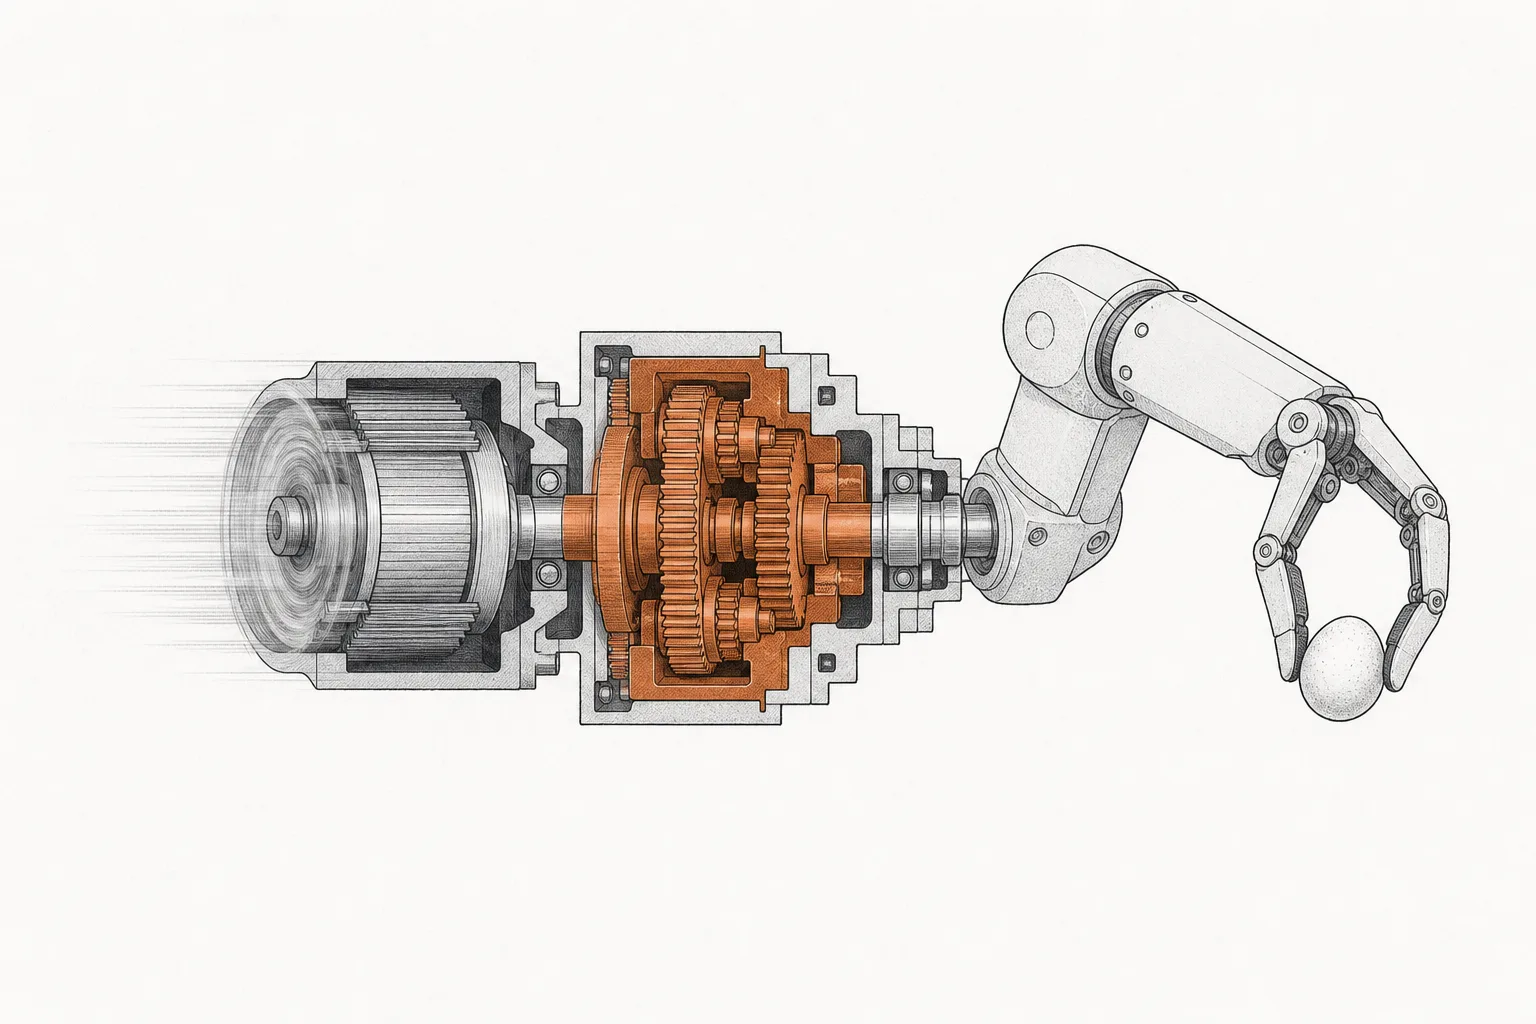
ทุกคนพูดถึงสมอง AI ของหุ่นยนต์ แต่จุดที่ตัดสินว่าแขนกลจะ “หยิบไข่โดยไม่แตก” ได้ไหม ไม่ได้อยู่ที่ซอฟต์แวร์ — มันอยู่ที่เฟืองทดรอบความแม่นยำสูง (precision reducer) ในข้อต่อ ชิ้นนี้แปลงมอเตอร์ที่หมุนเร็วแต่อ่อนแรง ให้กลายเป็นการขยับช้าๆ แรงมหาศาล และนิ่งแม่นระดับ “อาร์ควินาที” (arc-second) — ทำยากจนทั้งโลกมีคนทำได้ระดับท็อปไม่ถึง 5 ราย และมันคือชิ้นส่วนที่แพงที่สุดในหุ่นยนต์แทบทุกตัว ใครคุมเฟืองตัวนี้ได้ ก็คุมทั้งต้นทุนและความแม่นยำของหุ่นยนต์ทั้งวงการ
01มันคืออะไร (เฟืองทดรอบความแม่นยำ)
ลองทำการทดลองในหัวง่ายๆ: เอามอเตอร์ไฟฟ้าตัวเล็กมาต่อกับแขนกลยาวหนึ่งเมตร แล้วสั่งให้มัน “ยกของหนัก 5 กิโลแล้วค้างไว้นิ่งๆ ตรงตำแหน่งเป๊ะ” — มันทำไม่ได้ เพราะมอเตอร์ไฟฟ้าโดยธรรมชาติ หมุนเร็วมาก แต่มีแรงบิด (torque) น้อยมาก เหมือนพัดลมที่หมุนจี๋แต่คุณเอามือจับให้หยุดได้ง่ายๆ แขนกลที่ต่อกับมอเตอร์ตรงๆ จะอ่อนปวกเปียกและสั่นไปมา
สิ่งที่แก้ปัญหานี้คือชิ้นส่วนที่บทเรียนนี้พูดถึง — เฟืองทดรอบความแม่นยำสูง (precision reducer หรือ precision drive) มันคือกล่องเฟืองที่เสียบคั่นระหว่างมอเตอร์กับข้อต่อ ทำหน้าที่ “ทดรอบ”: รับการหมุนเร็วๆ อ่อนๆ จากมอเตอร์ แล้วแปลงออกมาเป็นการหมุน ช้าลงเป็นสิบเป็นร้อยเท่า แต่ แรงขึ้นเป็นสิบเป็นร้อยเท่า และที่สำคัญที่สุด — ทำได้โดย ไม่มี “ระยะหลวม” (backlash) เลย จึงนิ่งและแม่น
ในแผนผังเมกะเทรนด์ node นี้เป็นสาขาย่อยที่ลึกที่สุดภายใต้ Robotics Components & Actuation ในเทรนด์ใหญ่ Robotics & Physical AI มันนั่งอยู่ใน “ชั้นต้นน้ำ” คือเป็นคนทำ ชิ้นส่วน ที่ผู้ผลิตหุ่นยนต์เอาไปประกอบอีกที พี่น้องที่อยู่ข้างกันคือ Servo Motors & Magnets (มอเตอร์ที่ป้อนกำลังเข้ามา) และ Machine Vision & Sensing (ตาและประสาทสัมผัส) — ถ้ามอเตอร์คือ “กล้ามเนื้อ” เฟืองทดรอบก็คือ “ข้อต่อ” ที่เปลี่ยนแรงดิบให้กลายเป็นการเคลื่อนไหวที่ควบคุมได้
Backlash (ระยะหลวม) = ช่องว่างเล็กๆ ระหว่างฟันเฟืองที่ทำให้เกิด “ระยะฟรี” เวลาสลับทิศ — ในเฟืองธรรมดามีเสมอ แต่เฟืองหุ่นยนต์ต้องมี เป็นศูนย์ เพราะช่องว่างนิดเดียวที่โคนแขน จะกลายเป็นความคลาดเคลื่อนหลายมิลลิเมตรที่ปลายแขน · Arc-second (อาร์ควินาที) = หน่วยวัดมุมที่ละเอียดมาก เท่ากับ 1/3,600 ขององศา — เฟืองรุ่นท็อปคุมความคลาดเคลื่อนได้ระดับนี้ · Reduction ratio (อัตราทด) = มอเตอร์หมุนกี่รอบต่อข้อต่อหมุน 1 รอบ เช่น 1:100 คือมอเตอร์หมุน 100 รอบ ข้อต่อขยับ 1 รอบ — ยิ่งทดมาก ยิ่งช้าแต่แรง
02ทำไมมันถึงเป็นคอขวด + ชิ้นที่แพงที่สุด
มีคำพูดในวงการลงทุนว่า “ในยุคตื่นทอง คนที่รวยจริงคือคนขายจอบขายเสียม” — และในยุคตื่นทองหุ่นยนต์ เฟืองทดรอบความแม่นยำคือจอบเสียมที่ แพงที่สุด ในกอง เมื่อแกะต้นทุนชิ้นส่วนของหุ่นยนต์ออกมาดู ระบบขับเคลื่อน (มอเตอร์+เฟือง+เซ็นเซอร์) กินไปราว 40–60% ของทั้งตัว และในก้อนนั้น เฟืองทดรอบคือชิ้นเดียวที่แพงและทำยากที่สุด — บางการประเมินให้มันกินต้นทุนถึง ~35% ของหุ่นยนต์ทั้งตัว
ทำไมถึงมีคนทำได้น้อยขนาดนั้น? เพราะมันยากในระดับที่ฟังแล้วขนลุก หัวใจของเฟือง harmonic คือ “ถ้วยเหล็กบางๆ” ที่ต้องเจียรฟันเฟืองลงบนผนังที่หนาแค่ ~0.2 มิลลิเมตร ด้วยความแม่นระดับที่ต้องคุม “การส่ายของแกนเครื่องจักร” ไว้ภายใน 1 ไมครอน และคุมอุณหภูมิห้องไม่ให้แกว่งเกิน ±0.5°C ระหว่างเจียร — ความรู้และเครื่องมือระดับนี้สั่งสมกันมาหลายสิบปี กลายเป็นกำแพงที่ผู้เล่นหน้าใหม่ปีนข้ามได้ยากมาก
และความสำคัญของมันไม่ได้อยู่แค่ราคา แต่อยู่ที่ มันเป็นตัวกำหนดเพดานความแม่นยำของหุ่นยนต์ทั้งตัว ซอฟต์แวร์ AI จะฉลาดแค่ไหนก็ไร้ความหมาย ถ้าข้อต่อมี backlash ทำให้แขนเหวี่ยงพลาดไปครึ่งเซนติเมตรทุกครั้งที่เปลี่ยนทิศ คุณภาพของเฟืองตัวนี้คือสิ่งที่ตัดสินว่าหุ่นยนต์จะ “เชื่อมโลหะให้ตรงแนว”, “ประกอบชิ้นส่วนอิเล็กทรอนิกส์”, หรือ “หยิบไข่โดยไม่แตก” ได้หรือไม่ — มันคือ ความแม่นยำที่ฝังอยู่ในฮาร์ดแวร์
03มันทำงานยังไง (คลื่นบิดในถ้วยเหล็ก)
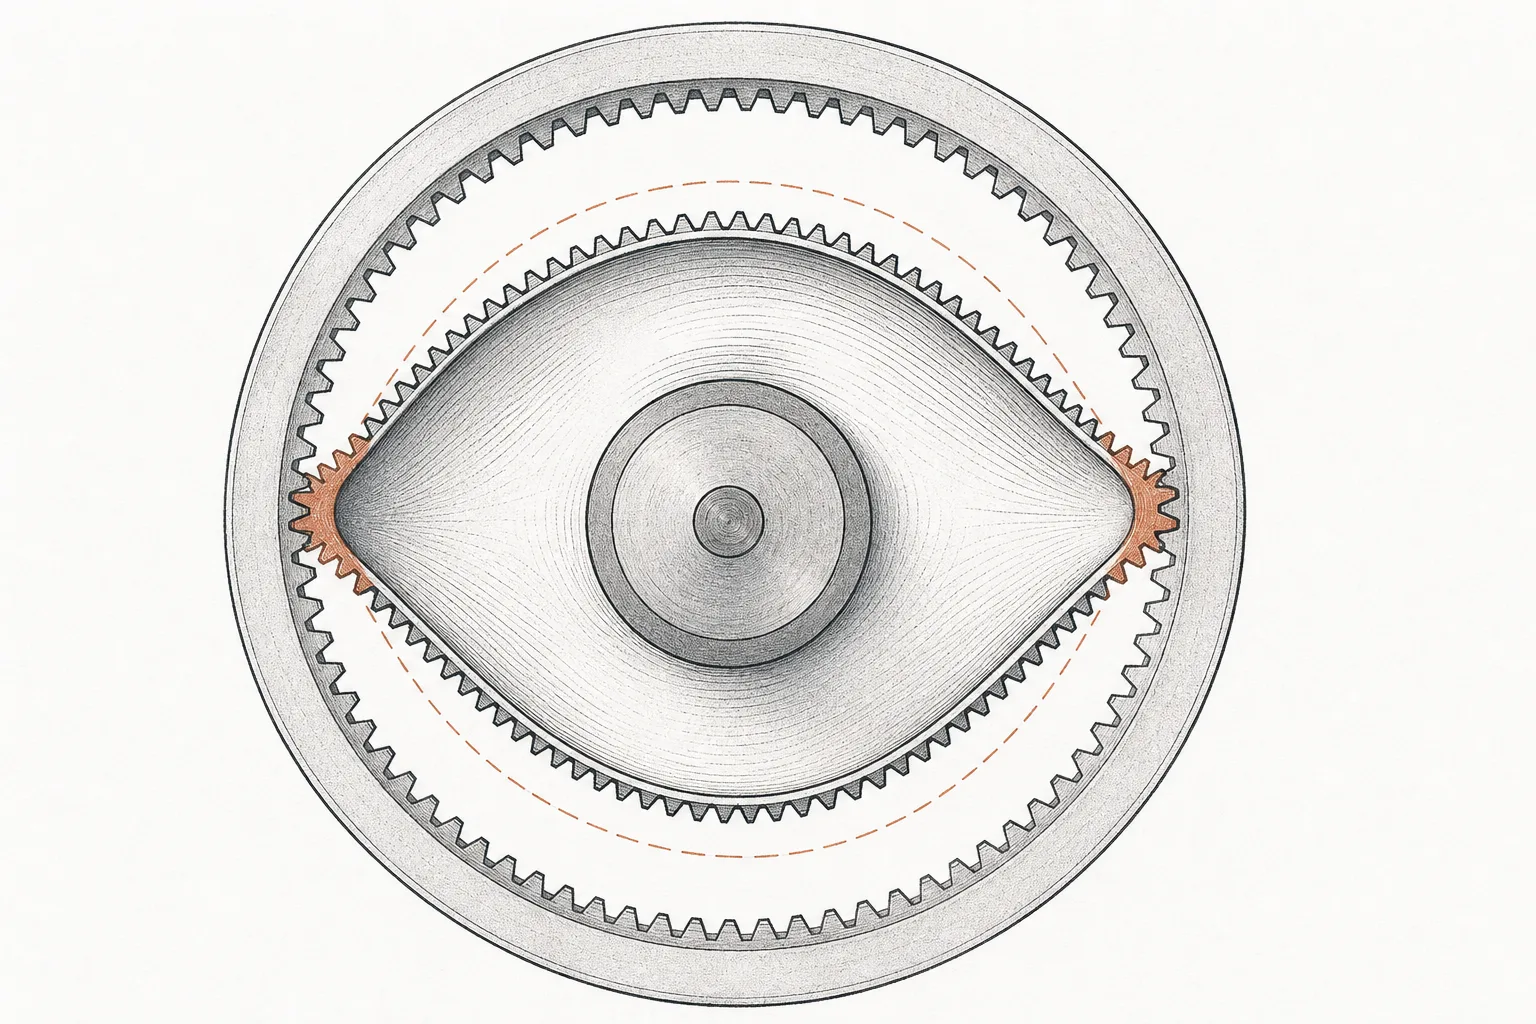
กลไกที่เด่นที่สุดของ node นี้คือ harmonic drive หรือ strain-wave gear (เฟืองคลื่นบิด) — ฟังชื่อเหมือนเทคโนโลยีล้ำยุค แต่จริงๆ มันถูกคิดค้นตั้งแต่ปี 1950s และความฉลาดของมันอยู่ที่การใช้ “ความยืดหยุ่นของโลหะ” มาทดรอบ แทนที่จะใช้เฟืองแข็งๆ ขบกันแบบทั่วไป มันมีแค่ 3 ชิ้นส่วน:
นี่คือความฉลาดที่ลึกซึ้ง: เฟืองธรรมดาต้องใช้เฟืองหลายชั้นซ้อนกันเพื่อให้ได้อัตราทดสูง ทำให้ใหญ่ หนัก และมีช่องว่างสะสมจนหลวม แต่ harmonic ได้อัตราทด 50:1 ถึง 160:1 ใน ขั้นเดียว ด้วยชิ้นส่วนแค่ 3 ชิ้นที่บางและเบา และเพราะฟันขบกันพร้อมกันหลายซี่ตลอดเวลา มันจึง “ไม่มีระยะหลวม” โดยธรรมชาติ — เหมาะกับข้อต่อเล็กๆ ของแขนกลและหุ่นยนต์ฮิวแมนนอยด์ที่ต้องการความแม่นในพื้นที่จำกัด
04harmonic vs cycloidal + มันเชื่อมกับอะไร
เฟืองทดรอบความแม่นยำมีสองสายหลัก และแต่ละสายเกิดมาเพื่องานคนละแบบ — เข้าใจความต่างนี้คือเข้าใจว่าทำไมตลาดถึงแยกเป็นสองค่าย
- Harmonic (strain-wave): ที่เราเพิ่งเห็นในบทก่อน — น้ำหนักเบา กะทัดรัด ไร้ backlash แต่รับแรงบิดได้จำกัดกว่า เหมาะกับ ข้อต่อเล็กๆ ที่ปลายแขน เช่น ข้อมือหุ่นยนต์ และข้อต่อของฮิวแมนนอยด์ที่ต้องเบาและแม่น
- Cycloidal / RV reducer: ใช้ “จานไซคลอยด์” ที่ถูกแกนเยื้องศูนย์ดันให้ส่ายไปขบกับหมุดรอบนอก เป็นระบบ สองชั้น (planetary + cycloidal) ที่แข็งแกร่งกว่ามาก — ทนแรงกระแทกได้ถึง ~5 เท่าของแรงบิดพิกัด มีความแข็งเชิงบิด (stiffness) สูง เหมาะกับ ข้อต่อใหญ่ที่โคนแขน ของหุ่นยนต์อุตสาหกรรมที่ต้องยกของหนักเป็นสิบๆ กิโล
วิธีจำง่ายๆ: harmonic = เบา แม่น สำหรับข้อต่อเล็ก · cycloidal/RV = แข็งแรง ทน สำหรับข้อต่อใหญ่ หุ่นยนต์อุตสาหกรรมหนึ่งตัวมักใช้ RV ที่โคนแขน 3–4 ข้อ และ harmonic ที่ข้อมือ 2–3 ข้อ ส่วนฮิวแมนนอยด์ที่ต้องการความเบาทั้งตัวจะเอนไปทาง harmonic เป็นหลัก — นี่คือเหตุผลที่ทั้งสองเทคโนโลยีไม่ได้แข่งกันตรงๆ แต่แบ่งสนามกันคนละโซน
RV reducer ทดรอบด้วยหลักที่ต่างจาก harmonic: แกนหมุนขับ cam เยื้องศูนย์ ที่ดันให้ จานไซคลอยด์ (cycloidal disk) ส่ายเป็นวงโดยไม่หมุนรอบตัวเอง ฟันบนจานขบกับหมุดรอบนอกทีละหลายซี่พร้อมกัน เพราะจานมีฟันน้อยกว่าหมุด การส่ายครบรอบจึงดันให้แกนออกขยับช้าๆ — การที่ฟันหลายซี่รับแรงพร้อมกันคือเหตุผลที่ RV ทนแรงกระแทกได้สูงและแข็งมาก
แล้วเฟืองตัวเล็กๆ นี้เชื่อมกับเทรนด์อื่นยังไง? มันเป็น “พื้นแข็ง” ที่รองรับทั้งวงการหุ่นยนต์:
- คู่กับ Servo Motors & Magnets เสมอ: มอเตอร์เซอร์โวคือคนป้อนกำลังหมุนเข้ามา ส่วนเฟืองทดรอบคือคนแปลงกำลังนั้นให้ใช้ได้จริง — สองชิ้นนี้ประกอบกันเป็น “ข้อต่อ” (actuator) หนึ่งชุด ขายแยกกันไม่ค่อยได้
- ป้อน Humanoid Robots และ Industrial Automation & Cobots โดยตรง: นี่คือลูกค้าตัวจริง — หุ่นยนต์อุตสาหกรรมหนึ่งตัวใช้เฟืองราว 4–6 ชุด แต่ฮิวแมนนอยด์หนึ่งตัวใช้ข้อต่อ 25–40 ชุด แปลว่าดีมานด์ต่อหุ่นยนต์หนึ่งตัวกระโดดขึ้นหลายเท่าเมื่อโลกหันไปทางฮิวแมนนอยด์
- พึ่ง Critical Materials & Supply Chain: เฟืองคุณภาพต้องใช้เหล็กกล้าพิเศษและการอบชุบที่แม่นยำ ส่วนมอเตอร์ที่คู่กันต้องใช้แม่เหล็กแร่หายาก — ทำให้ทั้งข้อต่ออ่อนไหวต่อความตึงเครียดของห่วงโซ่วัตถุดิบ
- ถูกปลุกด้วย AI: สมอง AI ที่เก่งขึ้นคือสิ่งที่ทำให้หุ่นยนต์ทำงานจริงได้ — แต่ AI สั่งงานได้ก็ต่อเมื่อมี “ข้อต่อ” ที่แม่นพอจะทำตามคำสั่ง ยิ่ง AI เก่ง ดีมานด์เฟืองความแม่นสูงก็ยิ่งพุ่ง
05ตอนนี้ไปถึงไหนแล้ว (2025–2026)
เรื่องที่ช็อกที่สุดของตลาดนี้คือ การกระจุกตัว ผู้ผลิตเฟืองทดรอบความแม่นยำห้ารายใหญ่ — Harmonic Drive Systems, Nabtesco, Sumitomo Heavy Industries, Wittenstein และ Nidec-Shimpo — รวมกันคุมตลาดราว 61% ของมูลค่าทั้งโลกในปี 2025 โดยแบ่งสนามกันชัดเจน: Harmonic Drive Systems ของญี่ปุ่นเป็นเจ้าของเทคโนโลยี strain-wave gear ตัวจริง ครองตลาด harmonic ระดับพรีเมียม ส่วน Nabtesco ครองตลาด RV reducer สำหรับข้อต่อใหญ่ของหุ่นยนต์อุตสาหกรรมขนาดกลาง-ใหญ่ถึง ~60%
และดีมานด์รอบใหม่กำลังมาจริง Harmonic Drive Systems กลับมาโตในปีงบ 2025 (สิ้นสุดมีนาคม 2026) ด้วยยอดขาย +7% และคำสั่งซื้อไตรมาสมีนาคมแตะระดับสูงสุดในรอบ 4 ปี ผู้บริหารตั้งเป้าโตอีก ~14% ในปีงบ 2026 — สัญญาณว่าคลื่นฮิวแมนนอยด์เริ่มแปลงจากกระแสเป็นออเดอร์จริง ภาพรวมตลาด harmonic drive ทั้งหมดอยู่ที่ราว $2,800 ล้านในปี 2025 และคาดโตไปแตะ ~$6,100 ล้านในปี 2034 ที่ CAGR ~9%
แต่อีกด้านที่กำลังเขย่ากระดานคือ การผงาดของจีน เพราะเมื่อเฟืองกินต้นทุนหุ่นยนต์ก้อนใหญ่ขนาดนั้น การทำเองได้คือกุญแจที่ทำให้หุ่นยนต์จีนถูกลงจนแข่งได้ ผู้นำคือ Leaderdrive (绿的谐波 / Leader Harmonious Drive) ที่ครองตลาด harmonic ในจีนราว 25–30% (J.P. Morgan ให้สูงถึง 30–40%) ปี 2025 รายได้โต +47% เป็น ¥570.7 ล้าน กำไรสุทธิเพิ่มเท่าตัวเป็น ¥124.4 ล้าน และส่งเฟือง strain-wave ได้กว่า 300,000 ชิ้นต่อปี — โดยเป็นซัพพลายเออร์ให้ทั้งหุ่นยนต์จีนอย่าง UBTech, Agibot และเข้าไปอยู่ในห่วงโซ่ของ Tesla Optimus ด้วย ตามหลังมาด้วย Shuanghuan Driveline และ Zhongdali ที่ไล่ทำทั้ง RV และ harmonic
06อนาคตข้างหน้า — คลื่นฮิวแมนนอยด์
ทิศทางแรกชัดที่สุด: ฮิวแมนนอยด์จะเปลี่ยน node นี้จากตลาดเฉพาะทางเป็นตลาดมหาชน หุ่นยนต์อุตสาหกรรมหนึ่งตัวใช้เฟืองทดรอบราว 4–6 ชุด แต่ฮิวแมนนอยด์หนึ่งตัวต้องการ 12–20 ชุด ขึ้นไป (บางการประเมินสูงถึง 25–40 ข้อต่อ) ปี 2025 ยอดส่งฮิวแมนนอยด์ทั้งโลกพุ่งเกือบ 480% เป็น ~13,318 ตัว และคาดแตะ ~2.6 ล้านตัวภายในปี 2035 — ถ้าเป็นจริงแม้เพียงเสี้ยว ดีมานด์เฟืองความแม่นสูงจะโตแบบทวีคูณ
ทิศทางที่สองคือ สงครามราคาที่จีนเป็นคนเปิด เป้าหมายของ Tesla คือลดต้นทุนชิ้นส่วน Optimus จากราว $43,000 ในช่วงผลิตน้อย เหลือต่ำกว่า $20,000 เมื่อผลิตจำนวนมาก — และทางลัดที่ใหญ่ที่สุดคือเฟืองทดรอบจากจีนที่ถูกกว่าญี่ปุ่นราว 30–40% นี่คือแรงกดดันมหาศาลต่อราคาของเจ้าตลาดเดิม และเป็นเหตุผลที่ผู้ผลิตญี่ปุ่นเร่งลงทุนขยายกำลังการผลิตเพื่อรักษาต้นทุนต่อหน่วยให้แข่งได้
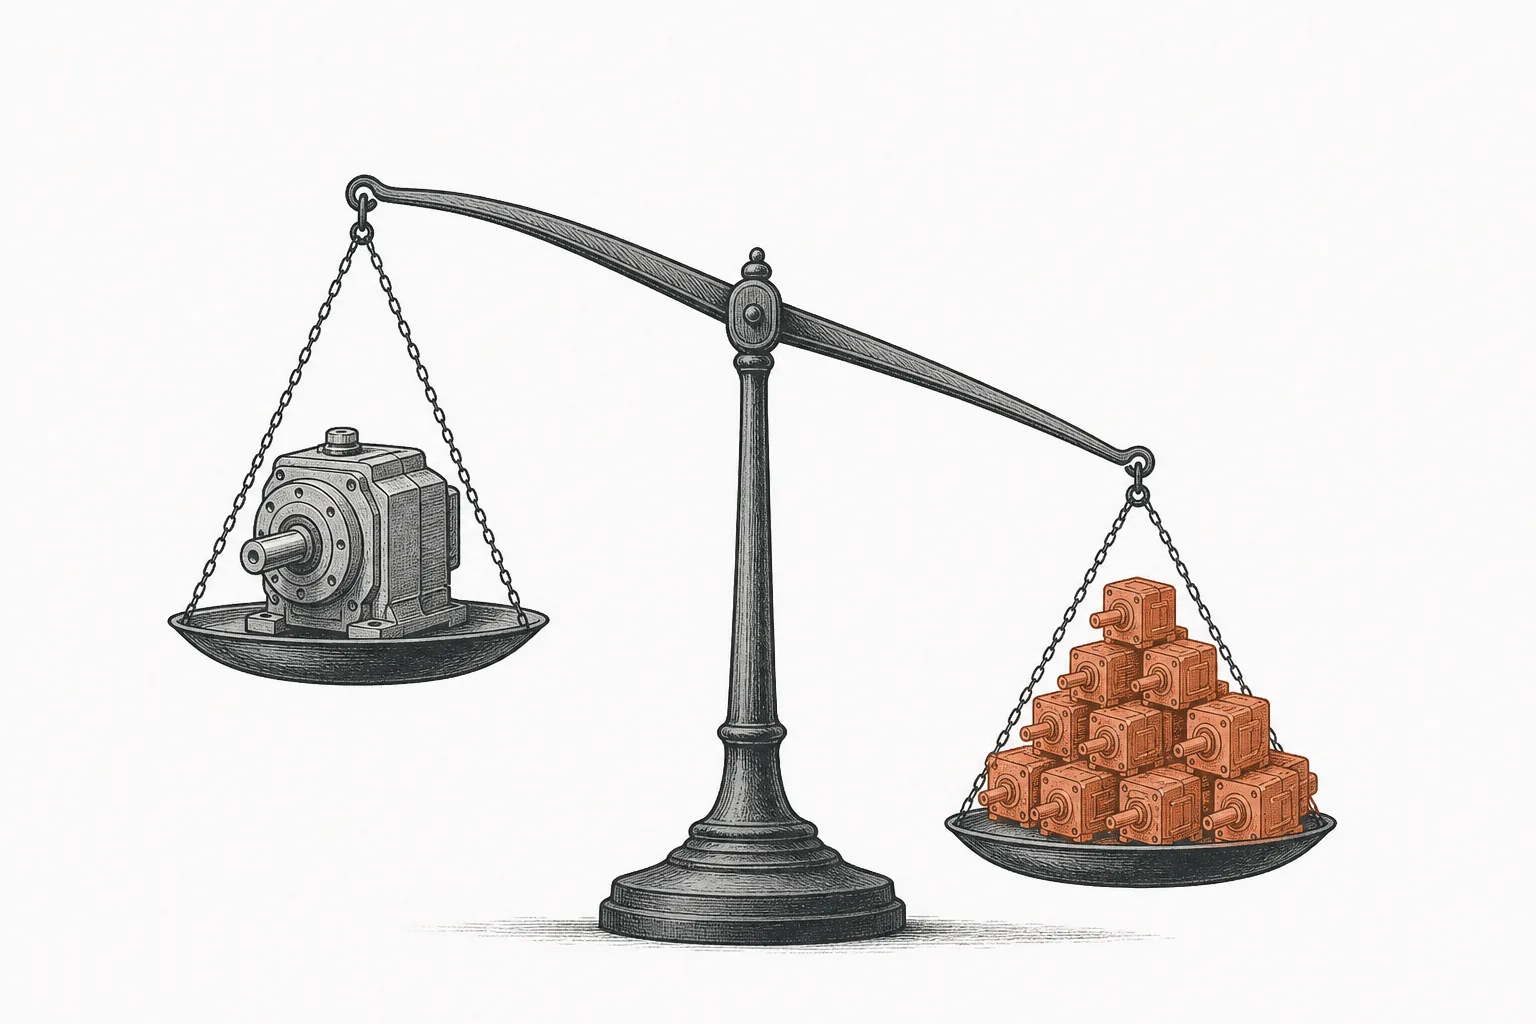
ทิศทางที่สามคือ การไล่ปิดช่องว่างคุณภาพ ในอดีตเฟืองจีนถูกแต่แม่นน้อยกว่า แต่ผู้ผลิตจีนกำลังไต่ขึ้นมาเรื่อยๆ — บางรายเริ่มทำเฟือง harmonic ที่คุมความคลาดเคลื่อนได้ระดับ ~10 อาร์ควินาที และได้การรับรองมาตรฐานสากล (JIS, AGMA) มากขึ้น ถ้าจีนทำเฟืองคุณภาพเทียบเท่าญี่ปุ่นในราคาถูกกว่าได้จริง อำนาจการตั้งราคาที่เจ้าตลาดเดิมถือมาหลายสิบปีจะถูกท้าทายเป็นครั้งแรก
07ความท้าทายและความเสี่ยง
node ที่เป็น “คอขวด” ฟังดูเป็นการลงทุนที่ปลอดภัย แต่มันมีความเสี่ยงเฉพาะตัวที่ต้องเข้าใจ
ความเสี่ยงข้อแรกคือ การกลายเป็นสินค้าโภคภัณฑ์จากการไล่ตามของจีน หัวใจของมูลค่าใน node นี้คือ “เฟืองที่ทำยากจนมีคนทำได้น้อยราย” ถ้าผู้ผลิตจีนทำเฟืองคุณภาพดีพอในราคาถูกกว่ามากได้จริง สิ่งที่เคยเป็นสินค้าพรีเมียมมาร์จิ้นสูงก็อาจถูกกดราคาลงเรื่อยๆ — เหมือนที่เคยเกิดกับชิ้นส่วนอุตสาหกรรมอื่นที่จีนเข้ามายึด แม้ช่องว่างคุณภาพในระดับท็อปสุดจะยังอยู่ แต่มันแคบลงทุกปี
ความเสี่ยงข้อสองคือ วัฏจักรและการเป็น “เดิมพันล่วงหน้า” ดีมานด์เฟืองผูกกับรอบการลงทุนของโรงงานและกระแสฮิวแมนนอยด์ ซึ่งทั้งคู่ขึ้นลงเป็นคลื่นแรง หุ้นกลุ่มนี้มักซื้อขายบนความคาดหวังฮิวแมนนอยด์ในอนาคต — แต่เทคโนโลยีหุ่นยนต์มัก “ช้ากว่าคำสัญญา” เสมอ ถ้าฮิวแมนนอยด์มาช้ากว่าที่ตลาดหวัง ราคาที่วิ่งไปล่วงหน้าก็อาจต้องปรับฐานแรง
ความเสี่ยงข้อสามคือ การพึ่งลูกค้ารายใหญ่ไม่กี่ราย เมื่อตลาดฮิวแมนนอยด์ยังกระจุกอยู่กับผู้ผลิตหยิบมือ (Tesla และสตาร์ตอัปจีนไม่กี่เจ้า) คำสั่งซื้อก้อนใหญ่จึงผูกกับการตัดสินใจของลูกค้าหยิบมือ ถ้ารายใดเลื่อนแผนหรือเปลี่ยนสถาปัตยกรรมข้อต่อ (เช่นหันไปใช้ “มอเตอร์แรงสูง + เฟืองทดน้อย” แทน harmonic) ดีมานด์ของซัพพลายเออร์เฟืองก็สะเทือนทันที
สรุปสั้นๆ: ในยุคที่ทุกคนตื่นเต้นกับสมอง AI ของหุ่นยนต์ เรื่องที่ถูกมองข้ามคือเฟืองตัวจิ๋วในข้อต่อ ที่เปลี่ยนการหมุนเร็วๆ อ่อนๆ ให้กลายเป็นการเคลื่อนไหวที่ช้า แรง และนิ่งแม่นระดับเศษเสี้ยวขององศา เข้าใจชิ้นส่วนนี้ให้ขาด คือเข้าใจว่าทำไม “ความแม่นยำของหุ่นยนต์” ถึงไม่ได้ถูกตัดสินที่ซอฟต์แวร์ แต่ถูกตัดสินที่เฟืองเหล็กตัวเล็กๆ ที่คนทำได้ทั้งโลกมีไม่ถึงห้าราย