Megatrend · Robotics & Physical AI
เมื่อ “คนขับ” กลายเป็นซอฟต์แวร์ และนั่งอยู่บนหลังคารถ
รถที่ขับเองเป็นบททดสอบที่ยากและเดิมพันสูงที่สุดของหุ่นยนต์ — เพราะมันคือหุ่นยนต์น้ำหนักสองตันที่วิ่งปนกับคนจริงบนถนนจริง ปี 2025–2026 มันหยุดเป็นแค่คำสัญญา: Waymo รับผู้โดยสารเสียเงินจริงกว่า 500,000 เที่ยวต่อสัปดาห์ ขณะที่ Cruise ที่ GM ทุ่มไปกว่า $10,000 ล้านกลับล่มสลาย บทเรียนนี้ว่าด้วย “สมองที่ขับรถ” — มันทำงานยังไง ทำไมถึงยากเย็น และทำไมรถบรรทุกอาจไร้คนขับก่อนแท็กซี่ในเมือง
01มันคืออะไร (และไม่ใช่อะไร)
เวลาคนพูดถึง “รถยนต์ไฟฟ้า” กับ “รถขับเอง” มักปนกันจนเข้าใจผิด แต่จริงๆ มันคนละเรื่อง รถ Tesla ไฟฟ้าคันหนึ่งอาจขับเองไม่ได้เลย ส่วนรถ Waymo ที่ขับเองได้บางคันใช้ฐานเป็นรถ Jaguar ธรรมดา เทรนด์นี้ ไม่ได้ เกี่ยวกับว่ารถใช้พลังงานอะไร — เรื่องไฟฟ้าและมอเตอร์อยู่ในเทรนด์ Electrification & Mobility ต่างหาก เทรนด์นี้เกี่ยวกับเรื่องเดียวคือ “ใครเป็นคนขับ” — และคำตอบใหม่คือ ไม่มีคน
พูดให้ตรงคือ node นี้เป็นเรื่องของ autonomy (ความสามารถในการขับเองโดยไม่ต้องมีมนุษย์) — รถที่รับรู้สภาพแวดล้อม ตัดสินใจ และควบคุมพวงมาลัย/เบรก/คันเร่งได้ด้วยตัวเอง ในแผนผังเมกะเทรนด์ มันเป็นสาขาย่อยภายใต้ Robotics & Physical AI เพราะแก่นแท้ของรถขับเองคือ หุ่นยนต์ — เครื่องจักรที่มีร่างกาย มองเห็นโลก และเคลื่อนที่ในโลกจริงได้เอง บังเอิญร่างกายของมันคือรถ
วงการแบ่งความ “ขับเอง” เป็น 6 ระดับ (L0–L5) · L2 = ระบบช่วยขับ คนยังต้องคุมตลอด (เช่น Tesla FSD รุ่นที่ต้องมีคนเฝ้า) · L4 = รถขับเองได้เต็มตัว ในพื้นที่และเงื่อนไขที่กำหนด โดยไม่มีคนในรถ (นี่คือสิ่งที่ Waymo ทำได้จริงแล้ว) · L5 = ขับเองได้ทุกที่ทุกสภาพเหมือนคน — ยังไม่มีใครทำได้ เทรนด์นี้คือเรื่องของการไต่จาก L2 ไป L4 ให้ได้จริงและทำเงินได้
node นี้มี สองหน้า ที่ต้องเล่าคู่กัน เพราะมันคือสองสนามรบของ autonomy เดียวกัน:
- Robotaxi — แท็กซี่ไร้คนขับในเมือง: รับ-ส่งผู้โดยสารในเมือง สนามที่ยากที่สุด (คนเดินถนน สี่แยก จักรยาน เหตุการณ์ไม่คาดฝัน) แต่เป็นตลาดที่ใหญ่และเป็นหน้าตาของเทรนด์
- Autonomous Trucking — รถบรรทุก/ส่งของไร้คนขับ: ขนส่งสินค้าทางไกลบนไฮเวย์ และส่งของช่วงสุดท้าย สนามที่ ง่ายกว่า เพราะถนนตรงและคาดเดาได้ จึงอาจไปถึงเส้นชัยเชิงพาณิชย์ก่อน และฝั่งขนส่งนี้ยังแตกเป็นสองสนามย่อย — รถบรรทุกทางไกลบนไฮเวย์ กับหุ่นยนต์ส่งของช่วงสุดท้ายบนทางเท้า — โดยมีปัญหาคนขับรถบรรทุกขาดแคลนเป็นแรงผลักเพิ่ม
02ทำไมถึงเป็นเดิมพันที่สูงที่สุด
ในบรรดาหุ่นยนต์ทั้งหมด รถขับเองคือตัวที่ “พลาดไม่ได้” ที่สุด หุ่นยนต์ในโรงงานพังก็แค่หยุดสายการผลิต หุ่นดูดฝุ่นเดินชนโซฟาก็ไม่มีใครเจ็บ แต่รถสองตันที่วิ่ง 100 กม./ชม. ปนกับคนเป็นล้านบนถนน หากตัดสินใจผิดแม้เสี้ยววินาทีเดียว = ชีวิตคน นี่คือเหตุผลที่มันยากกว่าหุ่นยนต์ชนิดอื่นมหาศาล และเป็นเหตุผลที่เงินมหาศาลไหลเข้ามา — เพราะของรางวัลก็ใหญ่พอกัน
ขนาดของรางวัลคือทั้งอุตสาหกรรมขนส่งคนและของของโลก ค่าใช้จ่ายที่ใหญ่ที่สุดของบริการเรียกรถวันนี้คือ “คนขับ” — ถ้าตัดออกได้ ต้นทุนต่อเที่ยวก็เปลี่ยนไปทั้งกระดาน นักวิเคราะห์จึงประเมินตลาด robotaxi ไว้สูงลิ่ว แม้ตัวเลขจะเหวี่ยงมากตามสมมติฐาน — Goldman Sachs มองตลาดโลกแตะราว $415,000 ล้านภายในปี 2035 ส่วนสำนักอื่นให้ตั้งแต่ ~$100,000 ล้านไปจนเกิน $400,000 ล้าน ความต่างมหาศาลนี้เองคือเครื่องเตือนว่า “ไม่มีใครรู้แน่ว่ามันจะมาเร็วแค่ไหน”
แต่สิ่งที่ทำให้เดิมพันนี้ “จริง” ขึ้นมา ไม่ใช่ขนาดตลาด — แต่คือ ข้อมูลความปลอดภัย งานวิจัยของ Waymo ที่ตีพิมพ์ในปี 2025 (ผ่านการทบทวนทางวิชาการ) วิเคราะห์ระยะทางขับเองโดยไม่มีคนในรถถึง 56.7 ล้านไมล์ พบว่าอุบัติเหตุที่มีคนบาดเจ็บ น้อยลง 70–90% เทียบกับคนขับมนุษย์ในถนน/พื้นที่เดียวกัน และอุบัติเหตุที่สี่แยกแบบรถชนรถลดลงถึง 96% — นี่คือหลักฐานชิ้นแรกๆ ในระดับสถิติที่บอกว่ารถขับเอง (อย่างน้อยของ Waymo) ปลอดภัยกว่า คนขับจริง ไม่ใช่แค่คำโฆษณา
03สมองที่ขับรถทำงานยังไง
หัวใจของรถขับเองคือ “วงจรคิด” ที่หมุนซ้ำหลายสิบครั้งต่อวินาที แบ่งเป็น 4 ขั้นที่ต่อกันเป็นสายพาน เหมือนสมองคนที่ทำทุกขั้นนี้ตอนขับรถโดยไม่รู้ตัว — รถแค่ต้องทำมันให้เร็วและแม่นกว่า โดยไม่มีวันเผลอ ไม่ง่วง ไม่เล่นมือถือ
ขั้นที่ยากที่สุดคือ “ทายอนาคต” (prediction) เพราะมันไม่ใช่แค่เห็นว่ามีคนยืนริมถนน แต่ต้องเดาให้ออกว่า คนนั้นกำลังจะก้าวลงมาข้าม หรือแค่ยืนรอเพื่อน มนุษย์เดาเรื่องนี้เก่งมากจากสัญชาตญาณและบริบท ส่วนรถต้องเรียนรู้จากข้อมูลมหาศาล นี่คือจุดที่เทรนด์นี้ พึ่ง ปัญญาประดิษฐ์ (AI) โดยตรง — โมเดล AI ที่ฝึกจากการขับนับร้อยล้านไมล์คือสิ่งที่ทำให้การทำนายแม่นพอจะปล่อยรถวิ่งได้จริง
รถขับเอง “มองโลก” ผ่านเซนเซอร์หลายชนิด · กล้อง = เห็นสีและรายละเอียดเหมือนตาคน แต่ตีระยะยาก · เรดาร์ (radar) = ยิงคลื่นวิทยุวัดระยะและความเร็ว ทะลุหมอกฝนได้ · LiDAR = ยิงเลเซอร์หลายล้านจุดต่อวินาทีเพื่อปั้นแผนที่ 3 มิติของทุกอย่างรอบตัว แม่นระยะมากแต่แพง ความต่างของการ “เลือกใช้เซนเซอร์” นี่เองคือต้นตอของศึกใหญ่ในบทถัดไป
04ศึกปรัชญา: Waymo vs Tesla
สองยักษ์ที่นำเทรนด์นี้ เดิมพันคนละทาง อย่างสุดขั้ว และความต่างนี้แหละคือเรื่องที่ลึกและสำคัญที่สุดของทั้ง node — เพราะใครถูก จะกำหนดว่ารถขับเองจะ “แพงแต่ปลอดภัย” หรือ “ถูกและขยายเร็ว”
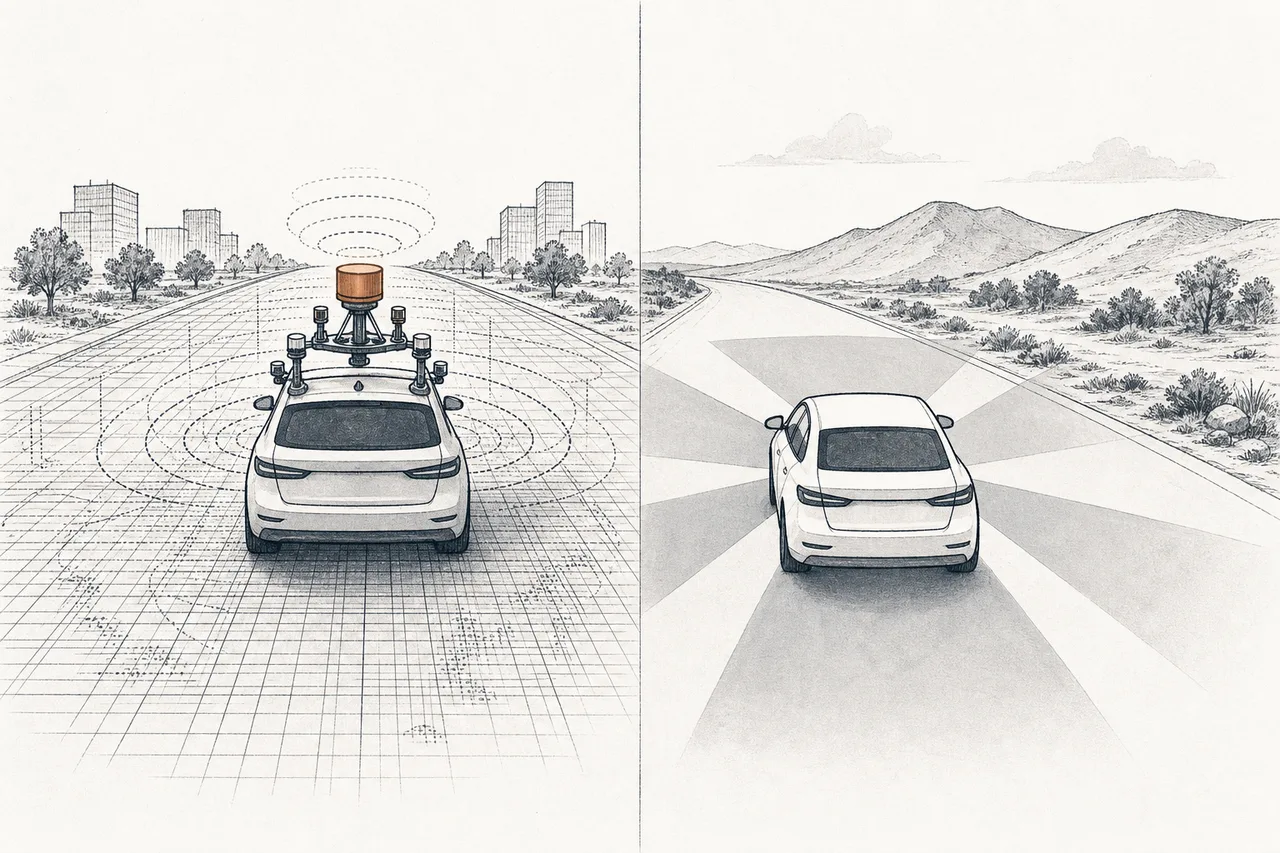
ฝั่ง Waymo (ของ Alphabet) เลือกทาง “เซนเซอร์แน่น” ติดทั้ง LiDAR เรดาร์ และกล้องรอบคัน แล้วขับเฉพาะในเมืองที่ทำ แผนที่ HD ละเอียดระดับเซนติเมตร ไว้ก่อนแล้ว แนวคิดคือ “รู้ทุกอย่างให้มากที่สุด ระวังให้สุด ค่อยๆ ขยายทีละเมือง” ข้อเสียคือ แพง และการต้องทำแผนที่ก่อนทำให้ขยายเมืองช้า แต่ผลคือ — มันทำงานได้จริง ปลอดภัยจริง และรับเงินผู้โดยสารจริงแล้ว (ตัวเลขต้นทุนต่อคันและเศรษฐศาสตร์ฝั่งผู้ให้บริการ เจาะลึกในบทลูก → robotaxi)
ฝั่ง Tesla เลือกทาง “กล้องล้วน” (vision-only) ตัด LiDAR และแผนที่ HD ทิ้ง ใช้แค่กล้อง 8 ตัวรอบรถ + AI ล้วนๆ เหตุผลคือ “คนขับได้ด้วยตาสองข้าง รถก็ควรขับได้ด้วยกล้อง” ข้อได้เปรียบมหาศาลคือ ต้นทุนต่อคันถูกกว่ามาก และรถ Tesla ที่ขายไปแล้วหลายล้านคันทั่วโลกกลายเป็น “กองทัพเก็บข้อมูล” ให้ AI เรียนรู้ — ถ้าวิธีนี้เวิร์ก Tesla จะสเกลได้เร็วและถูกกว่าใคร แต่นั่นคือ “ถ้า” ตัวใหญ่ เพราะการขับเองด้วยกล้องล้วนยากกว่าในเชิงเทคนิค โดยเฉพาะการตีระยะและการมองในสภาพแสงน้อย
สถานะปี 2026 บอกอะไรได้บ้าง? Waymo นำในเรื่อง “ของจริงที่วิ่งอยู่” อย่างชัดเจน ส่วน Tesla ก็ไล่ตามเร็ว — จากที่ช่วงแรกยังมีเจ้าหน้าที่ความปลอดภัยนั่งเฝ้า มาถึงเดือนมิถุนายน 2026 ก็ขยายครอบคลุมทั้ง Austin metro แบบ ไม่มีคนเฝ้าในรถ (unsupervised) — เร็วและถูกในแง่ฮาร์ดแวร์ แม้ยังต้องพิสูจน์ความปลอดภัยในวงกว้างต่อไป (ไทม์ไลน์การเปิดตัวและการถอดคนเฝ้าแบบละเอียด เจาะลึกในบทลูก → robotaxi)
05มันเชื่อมกับอะไรในโลกหุ่นยนต์
รถขับเองเป็น “สาขาเรือธง” ของ Robotics & Physical AI — มันคือหุ่นยนต์ที่ออกจากโรงงานมาอยู่ในโลกจริงเต็มตัวที่สุด และมันร้อยเข้ากับเทรนด์อื่นอย่างลึกซึ้ง:
- พึ่ง AI เป็นสมอง: ความสามารถในการ “ทายอนาคต” และตัดสินใจ มาจากโมเดล AI ที่ฝึกบนการขับนับร้อยล้านไมล์ — ไม่มี AI ก็ไม่มีคนขับ
- เป็นพี่น้องกับ Robotics AI & Embodiment: “สมองที่ควบคุมร่างกายให้เคลื่อนในโลกจริง” เป็นโจทย์เดียวกับหุ่นยนต์ฮิวแมนนอยด์ บทเรียนจากรถขับเองไหลไปสู่หุ่นยนต์ตัวอื่น และกลับกัน
- ใช้ฮาร์ดแวร์เดียวกับรถยุคใหม่จาก Electrification & Mobility: รถขับเองส่วนใหญ่เป็นรถไฟฟ้า (มอเตอร์ไฟฟ้าควบคุมด้วยซอฟต์แวร์ได้แม่นกว่าเครื่องยนต์) สองเทรนด์นี้ เสริมกัน แต่เป็นคนละชั้น: เทรนด์โน้นคือ “รถวิ่งด้วยอะไร” เทรนด์นี้คือ “ใครขับ”
- กิน เซมิคอนดักเตอร์ มหาศาล: การประมวลผลภาพและ AI แบบเรียลไทม์ในรถต้องใช้ชิปประมวลผลพลังสูง — ทุกคันคือคอมพิวเตอร์เคลื่อนที่
06ตอนนี้ไปถึงไหนแล้ว (2025–2026)
ความจริงปี 2025–2026 มีสองหน้าในประโยคเดียว: “มันเกิดขึ้นจริงแล้ว — แต่ยากและแพงกว่าที่ทุกคนคิด”
หน้าแรกคือ Waymo ที่กลายเป็นของจริง จำนวนเที่ยวที่มีคนจ่ายเงินจริงพุ่งจากราว 10,000 เที่ยว/สัปดาห์ ใน 10 เมือง มาทะลุ 500,000 เที่ยว/สัปดาห์ (มีนาคม 2026) — โตหลายสิบเท่าในไม่ถึงสองปี และตั้งเป้าแตะ 1 ล้านเที่ยว/สัปดาห์ภายในสิ้นปี 2026 พร้อมขยายจากฟีนิกซ์/ซานฟรานซิสโกไปอีกหลายเมืองในแถบ Sun Belt และเตรียมทดสอบไกลถึงโตเกียวและลอนดอน
หน้าที่สองคือ Cruise ที่ล่มสลาย หลัง GM ทุ่มไปกว่า $10,000 ล้าน ก็ตัดสินใจเลิกทำธุรกิจ robotaxi ปลายปี 2024 ชนวนคือเหตุรถ Cruise ลากคนเดินถนนที่ถูกอีกคันชนเข้ามาใต้ท้องรถไปกว่า 6 เมตรในซานฟรานซิสโก (ตุลาคม 2023) ตามด้วยการรายงานข้อมูลไม่ครบต่อหน่วยงานกำกับ จนถูกพักใบอนุญาตและจบเกม — บทเรียนราคาแพงที่สุดของเทรนด์นี้ว่า “เงินมหาศาลไม่การันตีความสำเร็จ และความผิดพลาดด้านความปลอดภัย/ความเชื่อใจครั้งเดียวก็จบได้”
ส่วนสนาม รถบรรทุกไร้คนขับ ก็มาแรงเงียบๆ Aurora เปิดบริการขนส่งสินค้าด้วยรถบรรทุกหนักไร้คนขับเชิงพาณิชย์เส้นทาง Dallas–Houston ตั้งแต่พฤษภาคม 2025 (เจ้าแรกของโลก) ขยายเป็น 10 เส้นทางข้ามเท็กซัส–นิวเม็กซิโก–แอริโซนา ทำระยะทางไร้คนขับ ปลอดอุบัติเหตุกว่า 250,000 ไมล์ และตั้งเป้ามีรถบรรทุกไร้คนขับ 200+ คัน ภายในสิ้นปี 2026 — ตอกย้ำว่าไฮเวย์ที่ตรงและคาดเดาได้ อาจเป็นด่านที่ autonomy ทำเงินได้ก่อนถนนในเมือง
และอย่ามองข้าม จีน — Baidu Apollo Go ทำเที่ยวขับเองล้วนสะสมทะลุ 17 ล้านเที่ยว ใน 22 เมือง โดยมี Wuhan เป็นฐานใหญ่ที่สุด (รถไร้คนขับกว่า 1,000 คัน) แต่จีนก็เพิ่งเจอบทเรียนจริงเช่นกัน เมื่อรถ Apollo Go กว่า 100 คันค้างกลางถนนพร้อมกันจาก “ความผิดพลาดของระบบ” ใน Wuhan (เมษายน 2026) — เครื่องเตือนว่าแม้สเกลใหญ่แล้ว เทคโนโลยีก็ยังเปราะ
07อนาคตข้างหน้า
ทิศทางแรกคือ การแข่ง “ทีละเมือง” เพราะรถขับเองไม่ได้เปิดสวิตช์แล้วใช้ได้ทั้งประเทศ มันต้องพิสูจน์ตัวทีละเมือง ทำแผนที่ ปรับให้เข้ากับสภาพถนน/กฎหมายท้องถิ่น ดังนั้นในระยะ 3–5 ปีข้างหน้า เราจะเห็น robotaxi เป็น “หย่อมๆ” ในเมืองที่เปิดแล้ว ไม่ใช่ปูพรมพร้อมกัน — และจำนวนเมืองที่เปิดได้จริงต่อปี คือมาตรวัดความคืบหน้าที่ดีที่สุด
ทิศทางที่สองคือ รถบรรทุกอาจถึงเส้นชัยก่อน เพราะไฮเวย์เป็นโจทย์ที่ “แคบและซ้ำ” กว่า — ไม่มีคนเดินถนน ไม่มีสี่แยกวุ่นวาย เส้นทางเดิมซ้ำๆ ทำให้ autonomy ทำเงินบนทางหลวงได้ง่ายกว่าในเมือง การที่ Aurora เริ่มวิ่งจริงเชิงพาณิชย์แล้วเป็นสัญญาณว่า “การขนของ” อาจกลายเป็น killer app แรกของ autonomy ก่อน “การขนคน”
ทิศทางที่สามคือ สงครามต้นทุน กุญแจสู่กำไรไม่ใช่แค่ “ขับเองได้” แต่ “ขับเองได้ในราคาที่คุ้ม” ราคา LiDAR ที่เคยแพงระดับหลายหมื่นดอลลาร์ ตอนนี้ลงมาเหลือราว $1,000 ต่อชุดและยังถูกลงทุกปี ขณะที่ Tesla เดิมพันว่ากล้องล้วนจะถูกกว่าตั้งแต่ต้น ใครก็ตามที่ทำให้ “ต้นทุนต่อไมล์” ต่ำกว่าค่าจ้างคนขับได้จริงและกว้างพอ คนนั้นชนะ
08ความท้าทายและความเสี่ยง
รถขับเองเป็นเทรนด์ที่ “อยู่ใกล้เส้นชัยแต่เส้นชัยยังเลื่อนได้” เพราะความเสี่ยงของมันฝังอยู่ในธรรมชาติของการแบกชีวิตคน
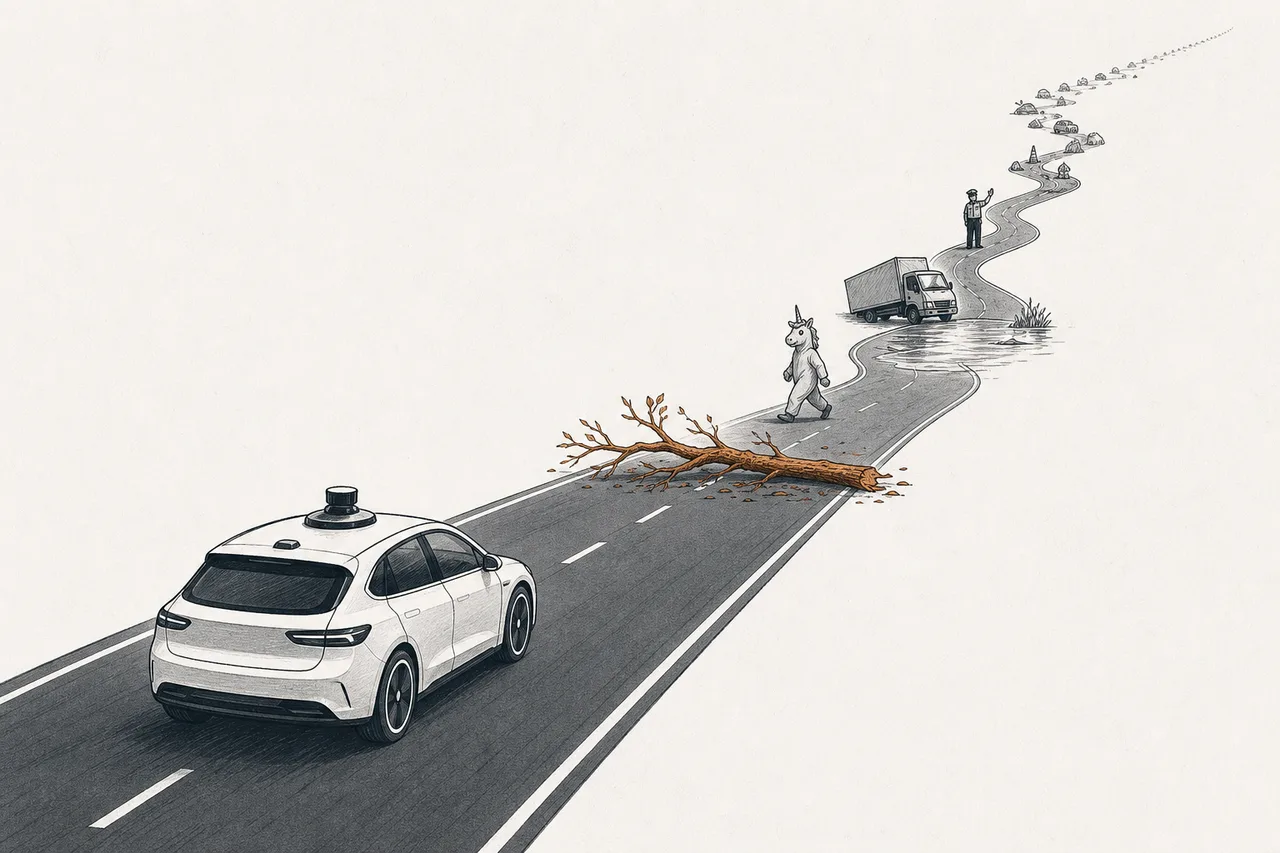
ความเสี่ยงข้อแรกคือ “หางยาวของเหตุการณ์ประหลาด” (long-tail edge cases) รถขับการขับ 99% ที่เป็นกิจวัตรได้สบาย แต่ 1% สุดท้าย — เด็กวิ่งตัดหน้า ของหล่นกลางถนน ตำรวจโบกมือสวนสัญญาณไฟ น้ำท่วมขัง คนแต่งชุดแปลกๆ — คือสิ่งที่นานๆ เกิดทีแต่มีได้ ไม่รู้จบ และพลาดแค่ครั้งเดียวก็เป็นข่าวหน้าหนึ่ง การไต่จาก “เกือบดี” ไป “ดีพอจะไว้ใจ” ในช่วง 1% นี้แหละที่กินเวลาและเงินมหาศาล
ความเสี่ยงข้อสองคือ กฎหมาย ความเชื่อใจ และความรับผิด (liability) ถ้ารถขับเองชนคน — ใครผิด? บริษัทซอฟต์แวร์ เจ้าของรถ หรือผู้ผลิต? กรอบกฎหมายเรื่องนี้ยังไม่ลงตัวในเกือบทุกประเทศ และอย่างที่ Cruise สอนไว้ ความเชื่อใจของสาธารณะเปราะบางมาก — อุบัติเหตุเด่นๆ ครั้งเดียวกับการจัดการที่แย่ ก็ทำให้หน่วยงานกำกับสั่งหยุดทั้งบริษัทได้
ความเสี่ยงข้อสามคือ เศรษฐศาสตร์ต่อหน่วย (unit economics) ที่ยังพิสูจน์ไม่เต็มที่ รถ $150,000+ ต่อคัน บวกค่าทำแผนที่ ค่าทีมเฝ้าระยะไกล ค่าประกัน — กว่าจะคุ้มต้องวิ่งเยอะและนานมาก Cruise คือหลักฐานว่าเผาเงินได้เป็นหมื่นล้านโดยยังไม่ถึงจุดคุ้มทุน คำถามที่ยังไม่มีคำตอบชัดคือ robotaxi “ทำกำไรได้จริงในวงกว้าง” เมื่อไหร่ ไม่ใช่แค่ “วิ่งได้”
สรุปสั้นๆ: รถขับเองคือเรื่องราวของการพยายามถอด “คนขับ” ออกจากสมการ — บททดสอบที่ยากและเดิมพันสูงที่สุดของหุ่นยนต์ ปี 2025–2026 พิสูจน์แล้วว่ามัน เป็นไปได้จริง (Waymo วิ่งจริง รับเงินจริง ปลอดภัยกว่าคนจริง) แต่ก็ ยากและแพงจริง (Cruise ล่ม, Apollo Go ค้างหมู่, Tesla ยังพิสูจน์ตัว) เข้าใจ node นี้ คือเข้าใจว่าทำไม “หุ่นยนต์ตัวแรกที่คุณจะนั่งทับ” ถึงเดินทางมาไกลขนาดนี้ — และทำไมก้าวสุดท้ายถึงยากที่สุด